Daha İyi Stabilizasyon Oranı Daha Kötü Sonuç Verebilir
Tek frekanstaki güçlü sonuç, başka bir frekanstaki hareket büyütmesini gizleyebilir. İki cevap eğrisini aynı bozucu hareket spektrumuyla karşılaştırın ve gerçek kamera kurulumu için hangi kanıtı istemeniz gerektiğini görün.
Yazıyı PDF Olarak İndirPDF · 559 KB
En güçlü başlık değeri kaybedebilir
Bir stabilizasyon sistemi bir hareketi 63 kat azaltırken başka bir hareketi %50 büyütebilir. Bu makaledeki hesap bunun nasıl olduğunu gösterir. Kamera yönlendirme birimini seçerken alınacak ders şudur: tek bir test frekansındaki güçlü sonuç, başka yerdeki zayıf bölgeyi gizleyebilir.
Kontrol teknesi sorunu somutlaştırır. Dalgalar gövdeyi sallarken makineler başka titreşimler ekler. İkisi de kamera desteğine ulaşır, ancak aynı hızda oluşmaları gerekmez. Yalnızca en büyük görünen hareketi ölçmek, son sonucu belirleyen frekansı kaçırabilir.
Platformu sabitlemek için kullanılan ekipman bile onu sarsabilir. NASA, uzay aracını döndüren tepki tekerleklerinin dengesizlik ve yatak gürültüsü üzerinden önemli nişan alma titreşimi kaynakları olabileceğini bildiriyor. Mühendislik dersi, çevre kadar dahili makineleri de bozucu hareket kaydına eklemektir. NASA teknik açıklaması
Karşılaştırmadan önce oranı tanımlayın
Kararlı sinüzoidal testte D taban açısal hareketini, E sabit referansa göre kalan optik eksen hareketini göstersin; ikisi de test frekansında ölçülsün. Aynı ekseni, birimi ve genlik tanımını kullanın.
Bastırma oranı R = D / E. Kalan kazanç G = E / D = 1 / R.
0,1 kalan kazanç, giriş hareketinin onda birinin kaldığı anlamına gelir. Kazancın 1 olması azalma olmadığını, 1’in üzerinde olması büyütmeyi gösterir. Frekans cevabı fazı da içerir: çıkışın girişten ne kadar geride veya ileride olduğu. MIT frekans cevabı notları
Tepe ve kök ortalama kare (RMS) değerlerini ayırın. Saf sinüs dalgasında RMS, tepe genliğinin √2’ye bölümüdür. Bu ikisini karıştırmak, karşılaştırma başlamadan sahte üstünlük yaratır.
Bastırma oranı; belirli bir frekansa, genliğe ve tanımlı hareket yoluna aittir.
Tüm cevap eğrisini okuyun
Geri bildirim hareketi sürekli ölçer ve düzeltme komutu verir. Yararlı frekans aralığı; aktüatöre, sensörlere, mekanik yapıya ve kontrolcü ayarlarına bağlıdır. Cevap eğrisi bozucu hareket hızlandıkça ne kadarının kaldığını gösterir. Tek bant genişliği sayısı eğrinin biçimini gösteremez.
Basit negatif geri bildirim çevriminde doğrudan çıkışa eklenen açısal bozucunun duyarlılığı S = 1 / (1 + L) olur; L kontrolcü ve sistem cevabının birleşimidir. Büyük çevrim kazancı bu bozucuyu azaltabilir. Sensör gürültüsü farklı bir cevap üzerinden girer: T = L / (1 + L). Düzeltme gücünü artırmanın gürültüye de etkisi vardır. MIT geri bildirim performansı notları
Tabandan kameraya ölçülen her cevaba S demeyin. Taban dönüşü, uygulanan tork ve sensör gürültüsü farklı noktalardan girer. Mekanik ve kontrol sistemi içindeki yolları da farklıdır. Yönlendirme birimi karşılaştırması için amaçlanan konfigürasyonda taban açısından optik eksen açısına ölçülmüş aktarımı isteyin.
Geçiş bölgesi dikkat gerektirir
Düzeltme, dar bir banttaki hareketi güçlendirecek gecikme ve faz kaymasıyla gelebilir. Burada kullanılan kararlı doğrusal modellerde geçici hareket, zorlama bittikten sonra söner. Periyodik zorlama sırasında kalan hareket yine de girişten büyük olabilir.
Saf 10 ms gecikme, 10 Hz’de 36°; 1 Hz’de yalnızca 3,6° faz gecikmesi ekler: gecikme = 360 × frekans × süre. Bu hesap kararlılık payını belirlemez; çevrimin geri kalanı da önemlidir. MIT frekans cevabı notları
Cevabın faydalı yük ataleti, montaj rijitliği ve çalışma moduyla nasıl değiştiğini sorun. Tek faydalı yükle ölçülen eğri, o düzenek için kanıttır; yönlendirme biriminin taşıyabildiği her yük için geçerli değildir.
Cevabı hareket spektrumuyla birleştirin
Sıfır ortalamalı ve kararlı istatistiklere sahip rastgele harekette güç spektral yoğunluğu (PSD), frekans başına ortalama kare hareketi tanımlar. Hz başına derece kare cinsinden tek taraflı açısal PSD’yi G(f)² ile çarpın ve belirtilen pozitif frekans bandında tümleştirin. Sonuç kalan ortalama kare harekettir; derece RMS için karekökünü alın. Bastırma oranlarının ortalamasını almayın. MIT spektral analiz notları
Birliğin üzerindeki tepeler dâhil etkin bant boyunca kalan kazancı ve fazı isteyin.
Tek spektrum, iki farklı kazanan
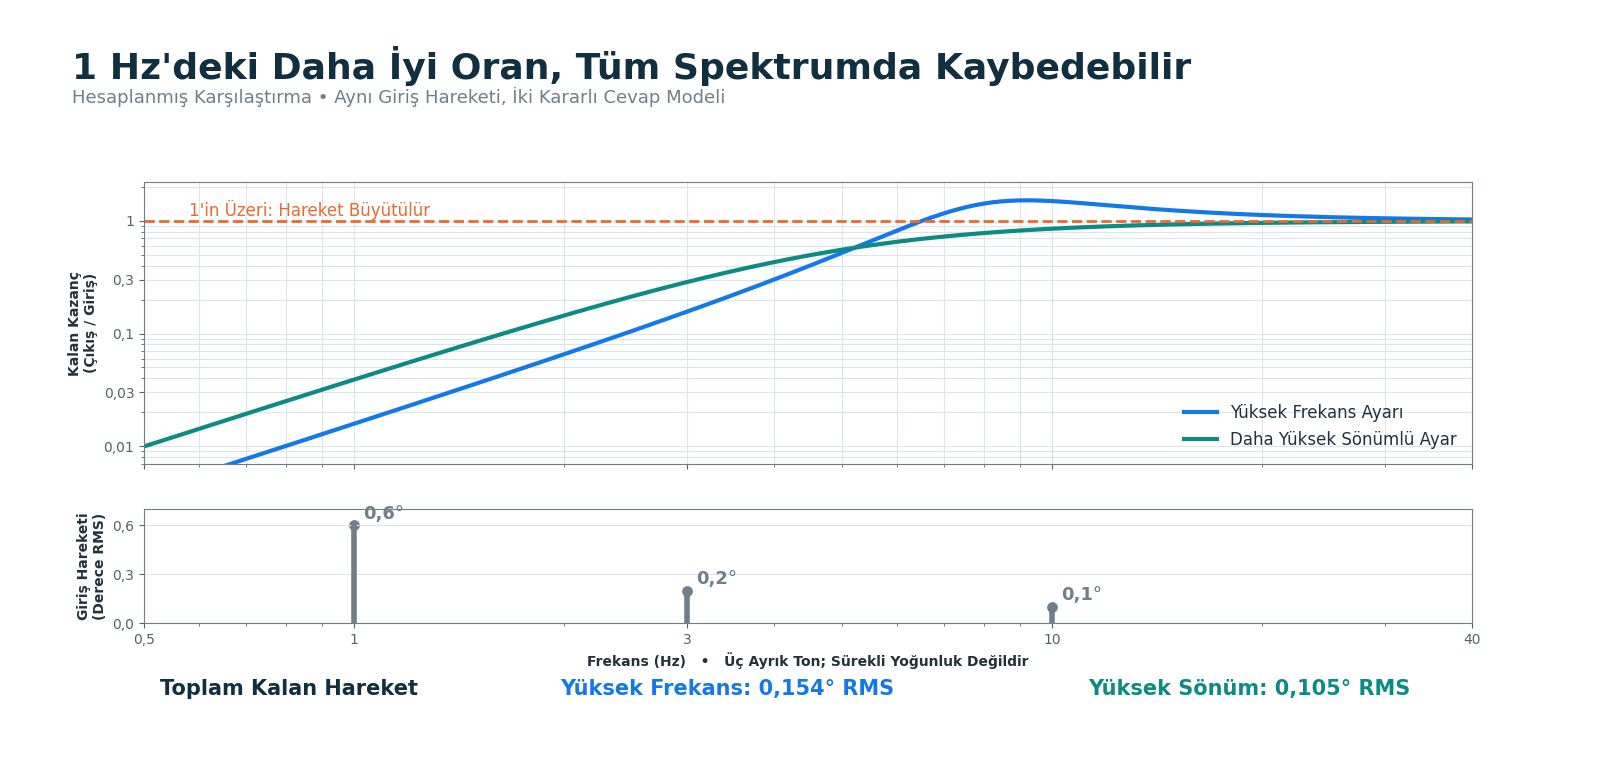
Tek eksende üç sinüzoidal taban hareketini ele alın: 1 Hz’de 0,6° RMS, 3 Hz’de 0,2° RMS ve 10 Hz’de 0,1° RMS. Bunlar hesap için varsayılan girdilerdir; ölçülmüş ürün performansı değildir. Ek gürültü veya doyum olmadan iki kararlı doğrusal modeli değerlendirin.
Model kazancı G = r² / √[(1 − r²)² + (2ζr)²] ve r = f / f₀’dır. Yüksek frekans ayarında f₀ = 8 Hz ve sönüm ζ = 0,35; daha yüksek sönümlü ayarda f₀ = 5 Hz ve ζ = 0,90’dır. Burada f₀ modelin frekans ölçeğini belirler; yayımlanmış ürün bant genişliği değildir.
| Frekans | Yüksek Frekans Kazancı | Daha Yüksek Sönümlü Kazanç |
|---|---|---|
| 1 Hz | 0,0158 | 0,0390 |
| 3 Hz | 0,1565 | 0,2868 |
| 10 Hz | 1,5021 | 0,8536 |
1 Hz’de ilk model, 26:1’e karşı yaklaşık 63:1 bastırma sunar. Ancak 10 Hz yakınındaki büyütme sonucu değiştirir. Her giriş RMS değerini kazancıyla çarpın, üç sonucu kareye yükseltip toplayın ve karekökünü alın. Tam çevrimlerde farklı tonların çapraz terimleri sıfırdır.
Toplam kalan hareket, yüksek frekans ayarında 0,154° RMS; daha yüksek sönümlü ayarda 0,105° RMS olur. Başlıkta öne çıkarılan daha güçlü oran, yaklaşık %46 daha fazla hareket bırakır.
10 Hz girişi kaybolursa sıralama tersine döner: toplamlar 0,0327° ve 0,0619° RMS olur. Bozucu hareket spektrumundan bağımsız bir kazanan yoktur.
Bastırma oranlarının ortalamasını almak yerine cevabı, gerçekten oluşan hareketle ağırlıklandırın.
Eğriyi yararlı kanıta dönüştürün
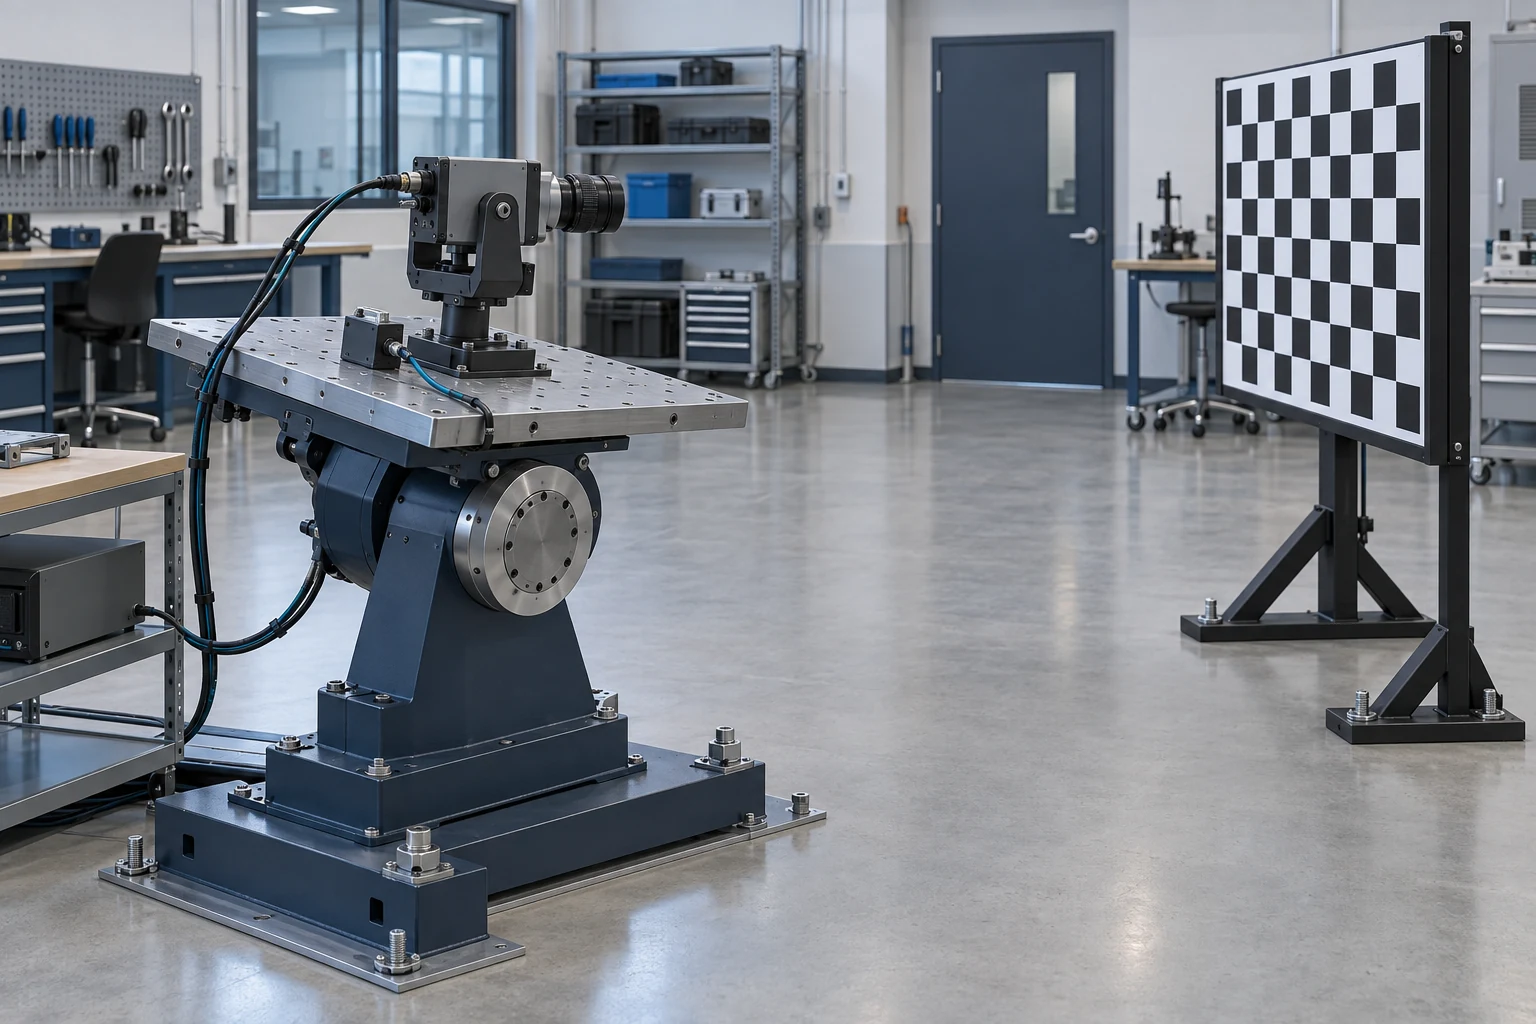
İlgilenilen çalışma koşulunda amaçlanan montaj arayüzünden ölçülen açısal hareketle başlayın. Eksen, örnekleme hızı, filtreleme, makine durumu ve süreyi kaydedin. Sessiz dönemleri, farklı titreşim kaynakları içeren çalışma dönemlerinden ayırın. Rastgele hareket spektrumu tahmininde ortalama almak dalgalanmaları azaltır; kısa veri parçaları ise frekans çözünürlüğünü düşürür. Kontrolcünün zayıf bölgesiyle çakışabilecek dar tepeleri koruyun. MIT spektral analiz notları
Hareket tablasında taban hareketi ile kalan optik hareketi birlikte ölçün. Sabit hedef bağımsız referans sağlar. Yakındaki hedef, lens ötelendiği için görüntüde de hareket edebilir. Optiği hedefi etkili biçimde sonsuz uzakta gösteren kolime edilmiş referans kullanın veya ölçüm geometrisini düzeltin. Gözlenen hareketi değiştiren görüntü işlemeyi kapatın ya da kaydedin.
Küçük hareket sonuçları genlik kontrolü gerektirir
Tepe açısı A olan sinüs hareketinin kusursuz giderilmesi için 2πfA tepe hızı gerekir. A = 1° ve f = 5 Hz olduğunda bu 31,4°/s; tepe ivmesi 987°/s²’dir. Frekansı iki katına çıkarmak gerekli hızı iki, ivmeyi dört katına çıkarır. Bunlar kinematik gereksinimlerdir; yönlendirme birimi anma değerleri değildir.
Testleri amaçlanan bozucu hareket genliğinde tekrarlayın. Hız veya tork sınırları küçük hareket eğrisini geçersiz kılabilir; integral etkili kontrolcü doyumdan sonra yavaş toparlanabilir. MIT aktüatör sınırı notları
Inventra S³ PED12 ürün sayfası, jiroskopik stabilizasyonu ve yayımlanmış 0,04° stabilizasyon doğruluğunu belirtir. Tek açı değeri, burada kullanılan frekans cevabı kanıtını sağlamaz. Önerilen konfigürasyon için cevabı, genliği, ekseni ve faydalı yük koşullarını isteyin.
İlgili spektrum boyunca kabul edilebilir kalan harekete ve yeterli aktüatör payına sahip konfigürasyonu seçin. Ardından ortaya çıkan görüntüyü amaçlanan kamera ayarlarıyla kontrol edin. Enstantane süresi dersi ve mekanik görüş hattı bütçesi sonraki iki soruyu ele alır.
Çalışma spektrumuna göre seçin; aynı optik ölçümü amaçlanan faydalı yükle doğrulayın.
Makalenin Tamamını PDF Olarak İndir İlgili İçerikler: Kararlı Görüntü Neden Daha Bulanık Olabilir? · Enkoder Doğruyu Gösteriyor. Optik Sistem Hareket Etti.
Kaynaklar ve ileri okuma
- Gerçekte Ne Kadar Stabilizasyona İhtiyacınız Var?
- Geri Bildirim Sistemlerinin Performansı, Bölüm 18
- Frekans Cevabı Yöntemleri, Konu 3
- Periyodogram, Ders 18
- İntegral Yığılma Önleme, Konu 23
- Büyük Uzay Teleskoplarında Nişan Alma Kararlılığı İçin Olası Mikro İtki Çözümü
- PED12 Stabilize Elektromekanik Yönlendirme Birimi