Enkoder Doğruyu Gösteriyor. Optik Sistem Hareket Etti.
Doğru mafsal açısı, kameranın optik doğrultusunu tek başına kanıtlamaz. Enkoderin ölçüm sınırını izleyin, ortak termal nedenleri doğru birleştirin ve eksik hareketi gösterebilen bir referans kurun.
Yazıyı PDF Olarak İndirPDF · 556 KB
Enkoder hangi iki parçayı karşılaştırır?
Sabit bir çatı detayı kamera görüntüsünde kayarken enkoder doğru mafsal açısını gösterebilir. Hata ölçülen mafsalın ötesinde olabilir: kamera braketi eğilir, lens desteği kayar veya tüm taban yatabilir. Daha hassas bir enkoder, aynı mafsal açısını yalnızca daha ayrıntılı tanımlar.
Çıkış mafsalını doğrudan ölçen ideal bir enkoderle başlayın. Ölçeği ve okuyucusu iki ayrı parçaya bağlıdır. Bu parçaların birbirine göre dönüşünü bildirir. Parçalardan herhangi birinin dış dünyaya göre yönelimini veya yapının daha ilerisindeki optik sistemin yönünü bağımsız olarak ölçmez.
Tek düzlemdeki küçük açı değişimleri için mekanik zinciri şöyle yazın:
Optik doğrultu ≈ taban açısı + mafsal açısı + braket esnemesi + optik hizalama.
Her terimin referansı farklıdır. Braket esnemesi, mafsal çıkışına göre dönüşü; optik hizalama ise braket ile gerçek görüş doğrultusu arasında kalan açıyı ifade eder. Enkoder doğrudan yalnızca mafsal terimini sağlar. Üç boyutlu kurulumlarda karşılık gelen dönüş geometrisi gerekir.
Mühendisler, mevcut ölçümlerden iç hareketi çıkarabilme yeteneğine gözlenebilirlik der. İki olası mekanik durum aynı ölçümleri üretiyorsa bu ölçümler durumları ayıramaz. Biçimsel tanım tek bir örneği değil, bütün ölçüm geçmişini kapsar. MIT, Bölüm 24.
Bazı esnemeler mafsal hareketine geri bağlanır ve doğrulanmış bir modelle hesaplanabilir. Ancak enkoderin ötesinde, bilinmeyen ve yavaş değişen bir açı genellikle yalnızca o enkoderden elde edilemez. Aynı mekanik sınıra ikinci bir okuyucu eklemek mafsal ölçümünü iyileştirebilir, fakat bu kör noktayı korur.
Doğru bağıl açı, optik doğrultuyu tek başına kanıtlamaz.
Yapıyı enkoderin ötesine kadar izleyin
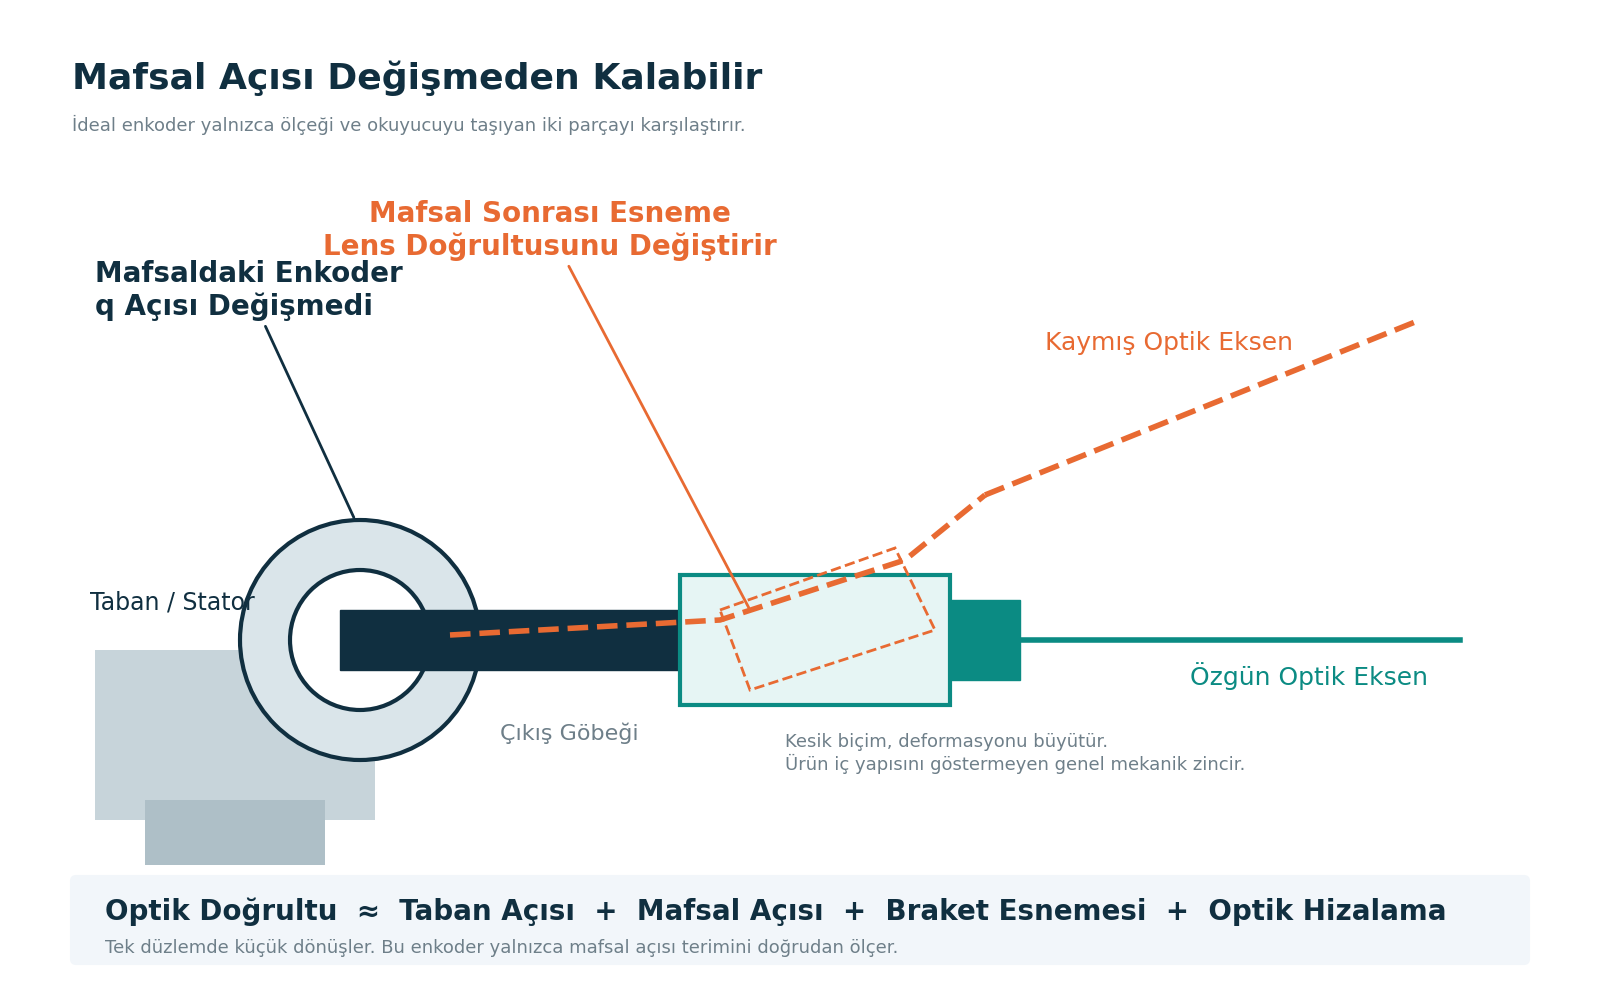
Montaj çiziminde enkoder sınırını işaretleyin. Buradan lense kadar her parçayı izleyin: çıkış flanşı, bağlantı elemanları, braket, muhafaza ve optik destekler. Kameraya uygulanan kablo kuvveti, enkoderin ölçtüğü bağıl mafsal dönüşünü oluşturmadan bu yolu eğebilir.
Geri bildirimi faydalı yüke yaklaştırmak, yolun daha büyük bölümünü görünür kılabilir. Kamera braketindeki açı sensörü braket hareketine tepki verir. Ancak ölçüm optik doğrultuyu da kapsamıyorsa lensin brakete göre kaymasını yine kaçırır. Sensörün konumu yanıtlanan soruyu değiştirir; sensör sayısı tek başına yeterli değildir.
Nişan hattı, hizalama sırasında belirlenen referans görüş doğrultusudur. Parçalar farklı miktarlarda genleştiğinde veya montaj boyunca sıcaklık değiştiğinde termal genleşme bu doğrultuyu değiştirebilir. Simetrik ve kısıtlanmamış bir yapının eşit genleşmesi mutlaka açı değişimi oluşturmaz.
DTU ve ESA araştırmacıları, aynı Swarm optik tablasını kullanan kamera başlıkları arasında sıcaklığa bağlı değişimler buldu. Düzeltme modeli hem sıcaklıkları hem de konumlar arasındaki sıcaklık farklarını içeriyordu. Ortak tabla, bağıl hizalamayı sabit tutmadı. Swarm Optik Tabla Kararlılığı.
Dış mekân kamerasında ilgili parçaların sıcaklıklarını kaydedin: aynı ortam sıcaklığı, güneşte kalan braketle gölgeli tabana veya açıldıktan sonra ısınan montaja eşlik edebilir. Kararlı sıcaklıklarda çıkarılan düzeltme, geçiş sırasında çalışmayabilir. Tek sıcaklık ölçümünü tam hizalama düzeltmesi saymadan önce ısınma ve soğuma geçmişini inceleyin.
Ortak termal nedeni bir kez sayın
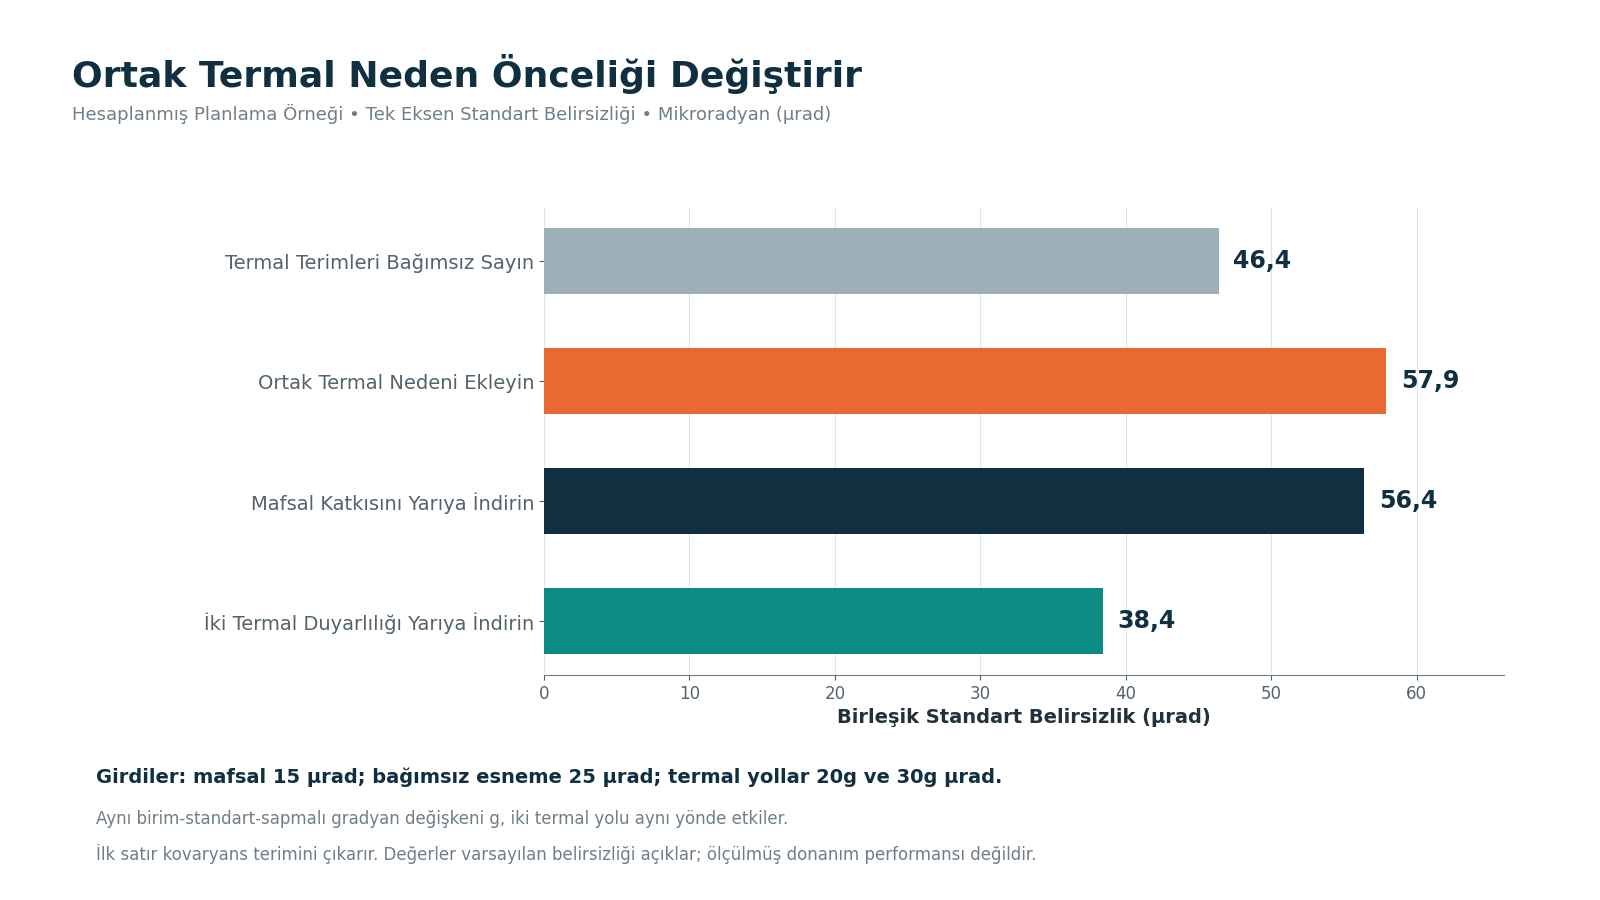
Tanımlı çalışma koşullarında tek açı doğrultusu için planlama bütçesi düşünün. Bilinen ortalama ofsetler düzeltilmiştir. Kalan mafsal hatasından 15 mikroradyan (µrad), diğer braket esnemesinden 25 µrad standart belirsizlik varsayın. Bu iki katkı bağımsızdır.
Şimdi belirsiz bir sıcaklık gradyanı iki ek harekete neden olsun: brakette 20g µrad, optik düzenek içinde 30g µrad. Burada g, sıfır ortalamalı ve standart sapması bir olan, kendi standart belirsizliğine göre ifade edilmiş gradyandır. İlk iki katkıdan bağımsızdır. İki termal hareket aynı g’ye bağlı olduğu için aynı işaretli ve tam korelasyonludur.
Toplamları 50g µrad olur; dolayısıyla u = √[15² + 25² + (20 + 30)²] = 57,9 µrad.
Dört terimin tümünü bağımsız saymak √(15² + 25² + 20² + 30²) = 46,4 µrad sonucunu verir. Bu hesap ortak katkıyı düşürür. Daha genel durumda iki termal terim için 20² + 30² + 2ρ(20)(30) varyans terimi gerekir; burada ρ aralarındaki korelasyonu tanımlar. Bu sonuç NIST belirsizlik yayılım yasasına dayanır.
Bütçeye göre karar değişir. Mafsal katkısını yarıya, 7,5 µrad’a indirmek toplamı yalnızca 56,4 µrad’a düşürür. İki termal duyarlılığı da yarıya indirmek ise 38,4 µrad verir. Bunlar donanım sonuçları değil, hesaplanmış karşılaştırmalardır.
Ters yönlü termal duyarlılıklar kısmen birbirini götürebilir: 20g − 30g = −10g ve standart belirsizlik 10 µrad. Bu tür iptal, çalışma koşullarında kanıt gerektirir. Aynı yolları zaten içeren genel termal sürüklenme payını ayrıca eklemeyin.
Standart belirsizlik bir yayılım tahminidir; en büyük sapma değildir. Benzer büyüklükleri tutarlı koşullarda birleştirin; bilinen ofsetleri ve en kötü durum sınırlarını ayrı tanımlayın. NIST belirsizlik kılavuzu.
Görüntüyü ölçün, referansı koruyun
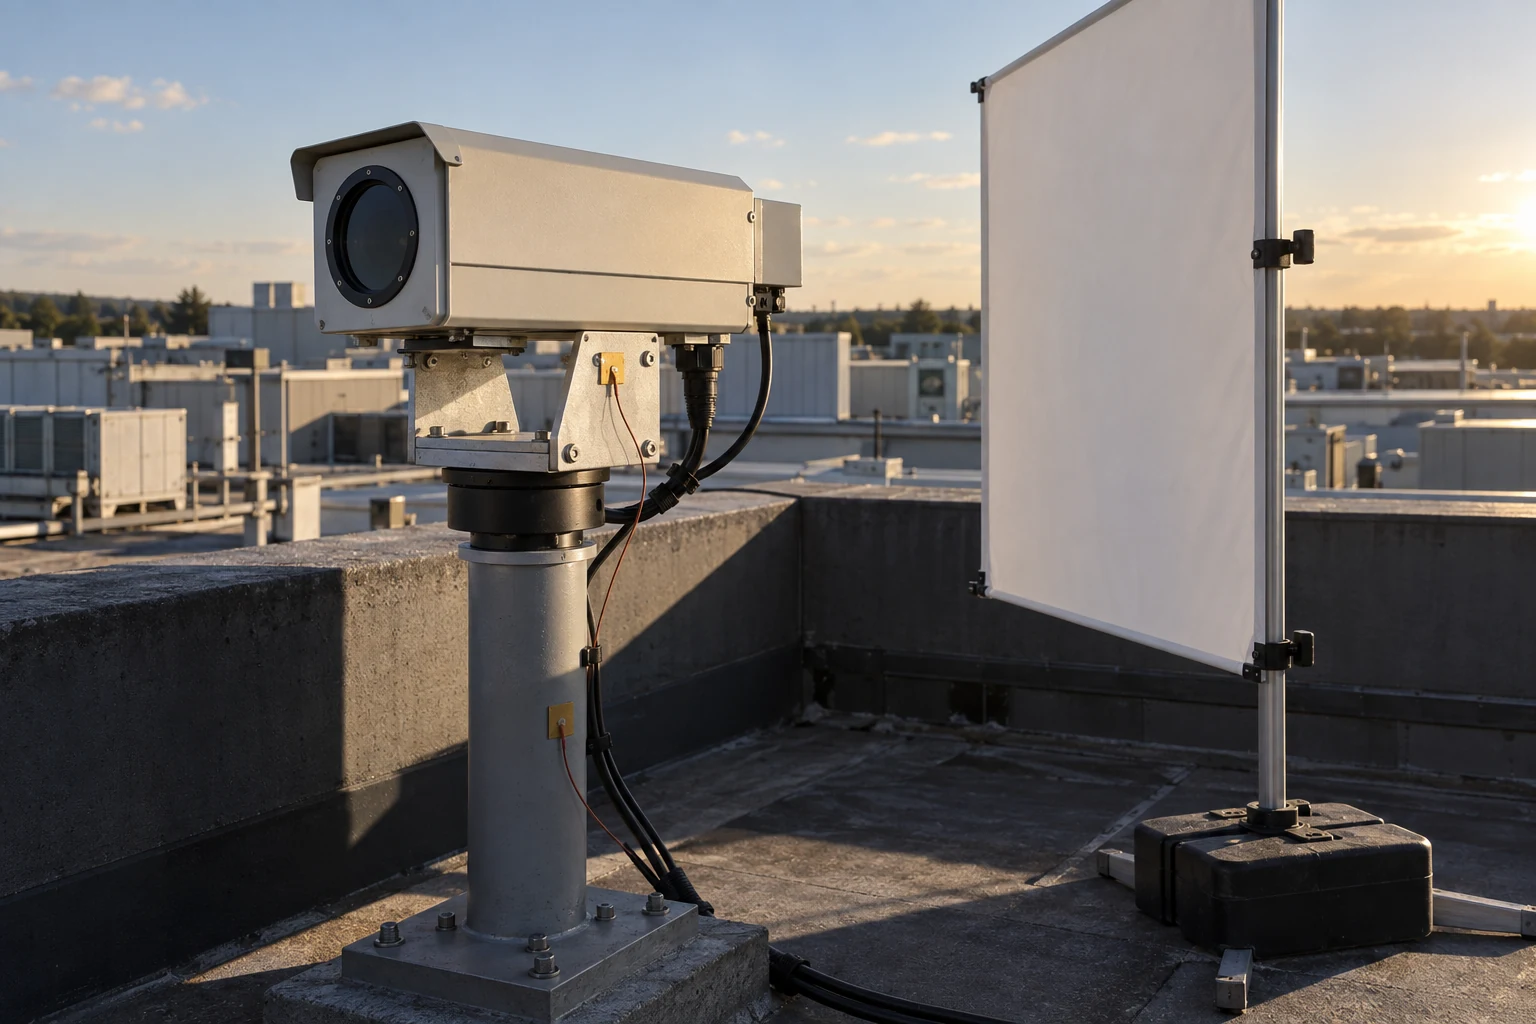
Yararlı bir test üç veriyi birlikte kaydeder: mafsal açısı, optik referans ve montaj yolunu değiştirebilecek koşullar. Komut verilen doğrultuyu, odağı ve görüntü işlemeyi sabit tutun. Yakındaki cismin konumuna bağlı kalmadan sabit görüş doğrultusu sunan, kararlı ve uzaktaki bir detayı veya kalibre edilmiş bir kolimatör hedefini gözleyin.
Şüpheli nedenlerden birini, montajın izin verilen koşulları içinde değiştirin. Desteklenen iki kablo güzergâhını karşılaştırın veya güneş gören braketi gölgeleyerek braket ve taban sıcaklıklarını kaydedin. Fiziksel tepkinin oluşmasına zaman tanıyın. Mafsal göstergesi sabitken optik doğrultu değişiyorsa kanıt, hareketin enkoder ölçüm sınırının ötesinde olduğunu gösterir. Tekrarlanabilir tepkiyi ilgisiz hareketten ayırmak için karşılaştırmayı yineleyin.
Kamera muhafazasına sabitlenen ayna, muhafaza eğimini algılamak için yararlıdır. Ancak kameranın içindeki görüş doğrultusunu tek başına kanıtlamaz. NASA’nın OVIRS hizalama çalışması, harici optik küpleri nişan hattıyla ayrı ayrı ilişkilendirdi ve optik nişan hattını ortam ve kriyojenik koşullarda kontrol etti. Aktarılabilir ders, harici referans ile optik sistem arasındaki ilişkiyi kurmaktır. NASA metroloji araçları.
Referansı neyin tuttuğunu da kontrol edin. Test hedefi aynı braketle hareket ederse bağıl uyum ortak hareketi gizleyebilir. Optik cihazların da termal ve montaj hataları vardır: yayımlanmış otokollimatör araştırması, diferansiyel referanslamanın bazı ortak etkileri bastırırken diğerlerini bıraktığını gösterir. Arp ve çalışma arkadaşları.
Inventra S³ sistemi için, birleştirilmiş kamera, montaj ve sensör konumlarına ilişkin kanıtı amaçlanan çalışma koşullarında isteyin. Belirleyici kayıt; önerilen iyileştirmeyi ayırt edecek kadar küçük referans belirsizliğine sahip, tanımlı mekanik sınıra bağlanmış optik sonuçtur. Bu kayıt, ekibin algılamayı mı, montaj rijitliğini mi yoksa termal hizalamayı mı iyileştirmesi gerektiğini gösterir.
Test, yalnızca referansı eksik hareketi gösterebildiğinde bütçeyi kapatır.
Makalenin Tamamını PDF Olarak İndir İlgili İçerikler: Daha İyi Stabilizasyon Oranı Daha Kötü Sonuç Verebilir · Kararlı Görüntü Neden Daha Bulanık Olabilir?
Kaynaklar ve ileri okuma
- Lectures on Dynamic Systems and Control, Bölüm 24: Gözlenebilirlik
- Swarm Optik Tabla Kararlılığı
- NIST TN 1297, Ek A: Belirsizlik Yayılım Yasası
- Belirsizlik Bileşenlerinin Birleştirilmesi
- Optik Sistem Hizalaması İçin Metroloji Tabanlı Teknikler
- mHz–kHz Aralığında Nanoradyan Duyarlılığı ve 10^7 Dinamik Aralığı Olan Referans Işınlı Otokollimatör