
Termal Görüntüleme Sistemleri
Soğutmalı ve soğutmasız termal kanal, gündüz EO, LRF ve lazer hedef işaretleyici
- HD’ye kadar LWIR/MWIR
- İki eksen stabilize

Pan-Tilt ve Yönlendirme Sistemleri
30 Nm’den 1.032 Nm’ye fırçasız çift ve tek eksen üniteleri
- 22-bit enkoder
- 60 hatta kadar kayar bilezik

Mast Sistemleri
Araç, şelter ve saha için motorlu ve manuel teleskobik mastlar
- 5–192 kg yük
- 120 km/sa rüzgâr yükü

Üçayak Sistemleri
25–150 kg taşıyan, değiştirilebilir ayaklı alüminyum üçayaklar
- Hafif · orta · ağır
- Sıfır boşluklu arayüz


Sistemlerimizin Kullanıldığı Alanlar
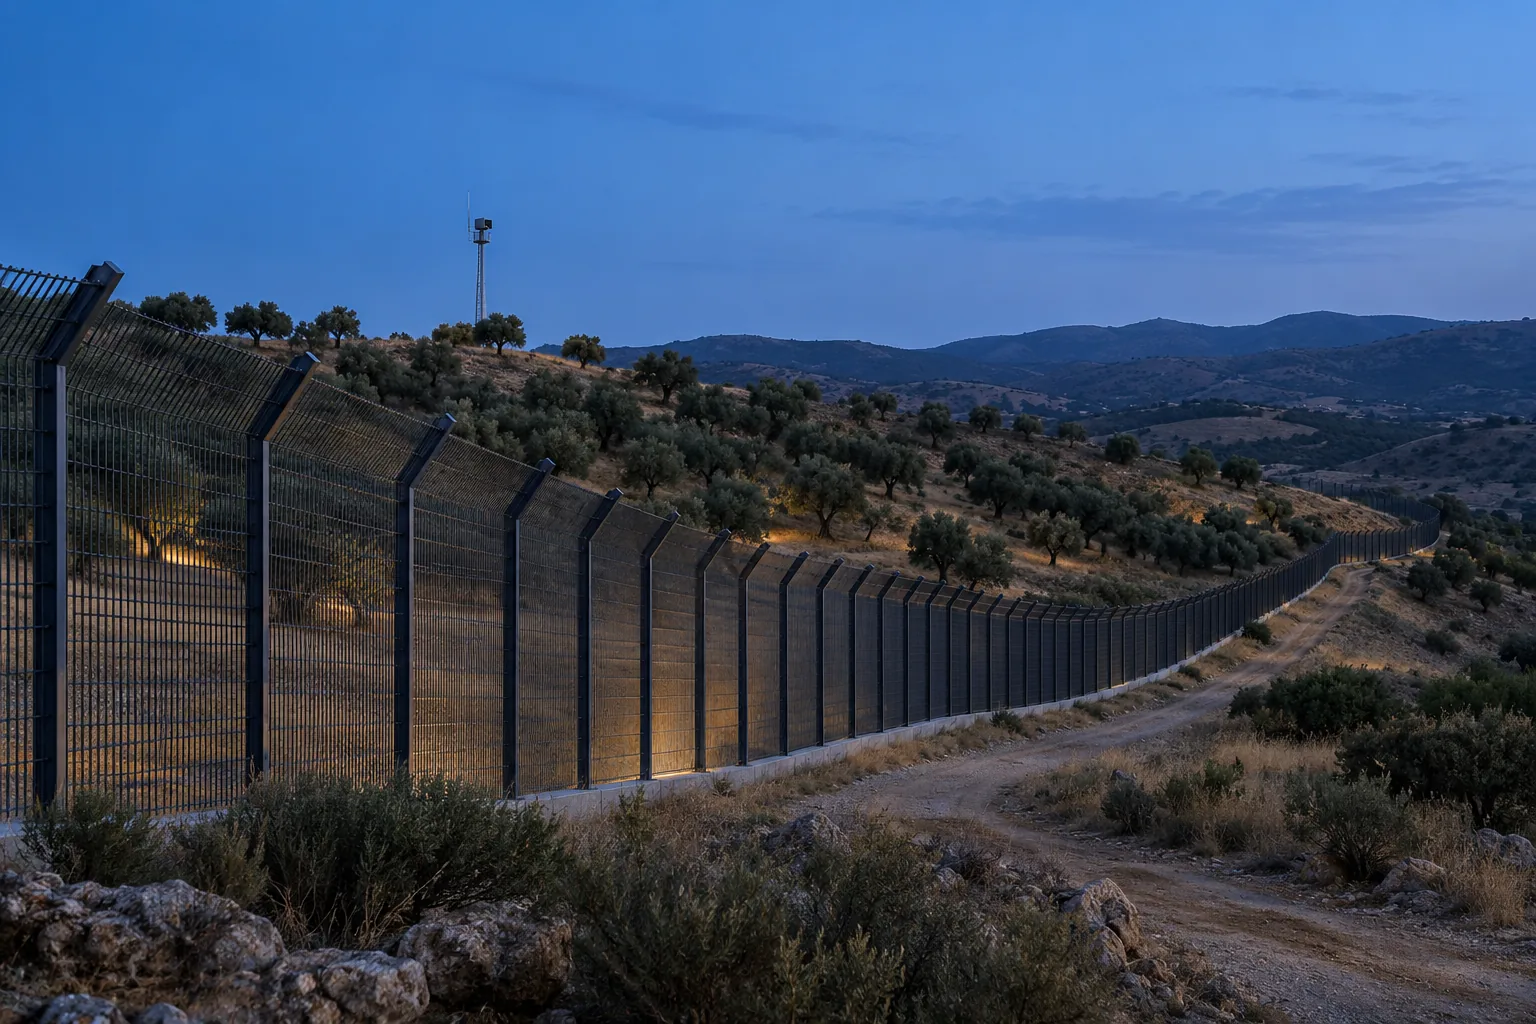
Sınır ve Çevre Güvenliği
Sınır hatları ve tesis çevreleri, kontrol odasından yönetilen gündüz ve termal kameralarla izlenir.
Detaylar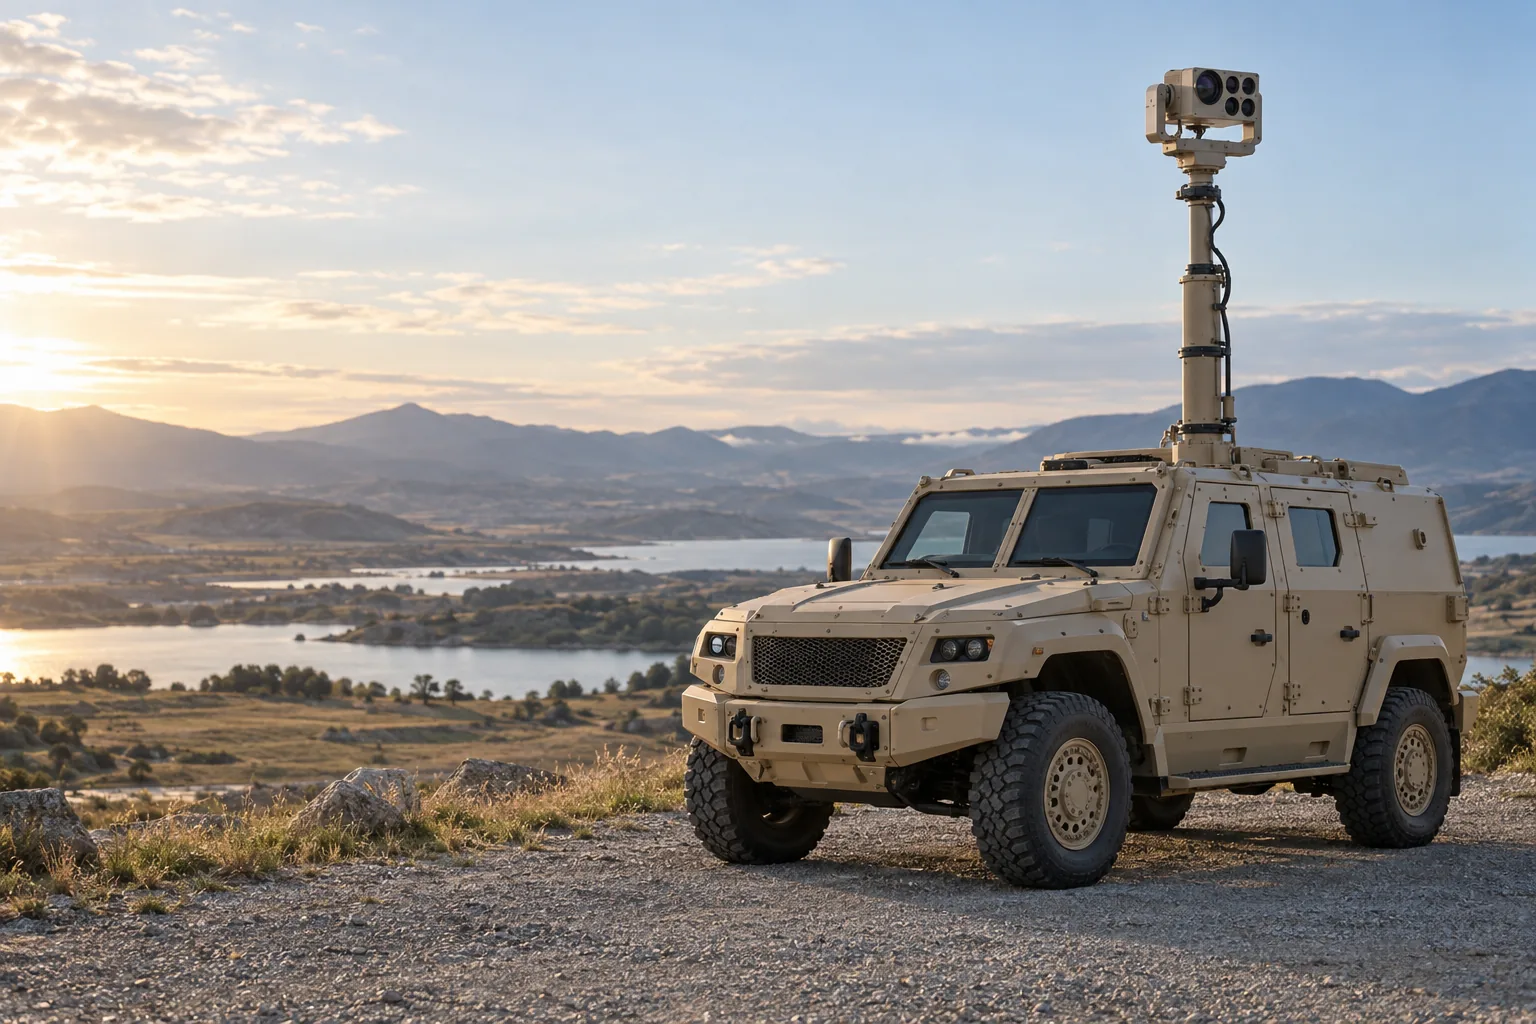
Zırhlı Araç Termal Görüntüleme Sistemleri
Gündüz ve termal kamera aracın üzerine yükseltilir, çevre araç içinden izlenir.
Detaylar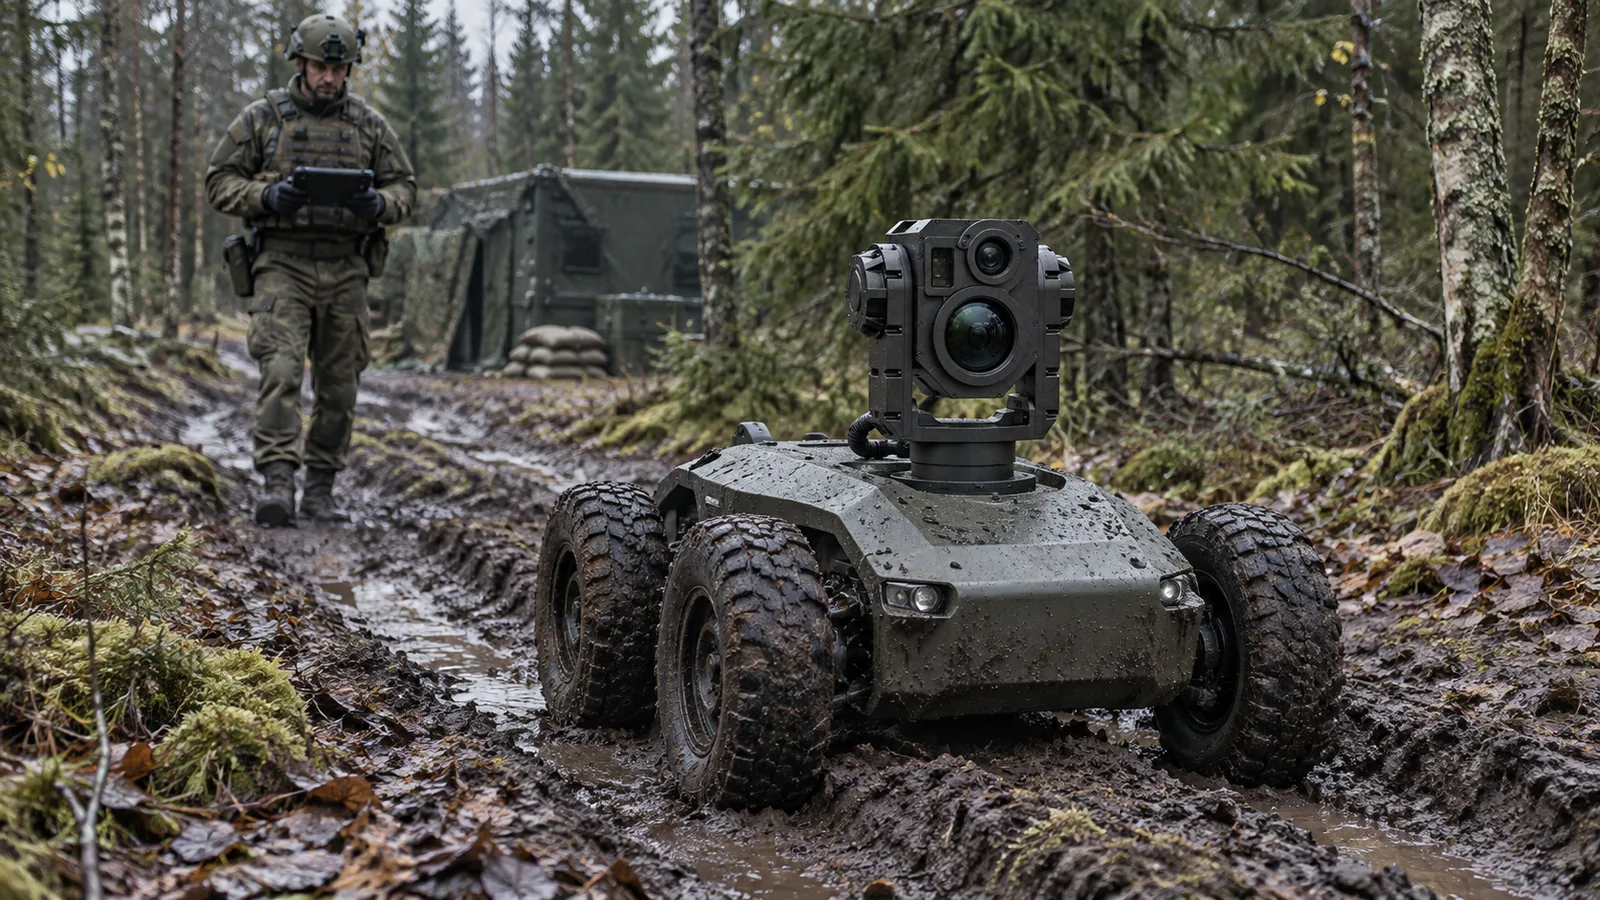
İnsansız Kara Araçları
Kompakt veya daha büyük bir kara aracına kamera eklenir; görüntü ayrı bir kontrol noktasından yönetilir.
Detaylar
Kendi Tesisimizde Tasarım, Üretim ve Kalifikasyon

Elektromekanik Sistem Tasarımı
Mekanizma, taşıyıcı yapısı, aktüatörü ve kontrol döngüsü tek bir bütün olarak tasarlanır. Yük yolları, rijitlik, ısıl davranış, yönlendirme doğruluğu ve dişli boşluğu, satın alınan bir motorun değil bu bütünün özelliğidir; hepsi imalattan önce çözülür.
Detaylar
Analiz
Gerilme, ısıl, titreşim ve şok davranışı, parça seçilmeden ve ürün test kabinine girmeden önce belirlenir: önce statik ve dinamik analiz, sonra çok cisimli dinamik ve döngüde donanım (HIL) simülasyon. Böylece kalifikasyon testi bir hatayı keşfetmek yerine bir öngörüyü doğrular.
Detaylar
İmalat
Talaşlı imalat, yüzey işlemleri, kablaj ve entegrasyon tek binada yapılır; yapılandırılmış ürünler bu sayede dört haftada teslim edilir.
Detaylar
Test ve Kalifikasyon
Bir sistem, yayımlanmış yöntemlere göre tasarlanır, sonra aynı yöntemlere göre ölçülür: sıcaklık ve nem kendi kabinlerimizde, boyutlar koordinat ölçüm makinesinde. Yalnızca kabinlerimizin oluşturamadığı koşullar dış laboratuvarda ölçülür.
Detaylar