Sınırsız Dönüş, Sınırlı Elektrik Payı
Döner mafsal serbestçe dönerken elektrik yolu sistemi sınırlayabilir. Gidiş ve dönüş akım yolunu izleyin, hızlı verinin neden süreklilikten fazlasını gerektirdiğini görün ve hareket kaydını bakım kanıtına dönüştürün.
Yazıyı PDF Olarak İndirPDF · 525 KB
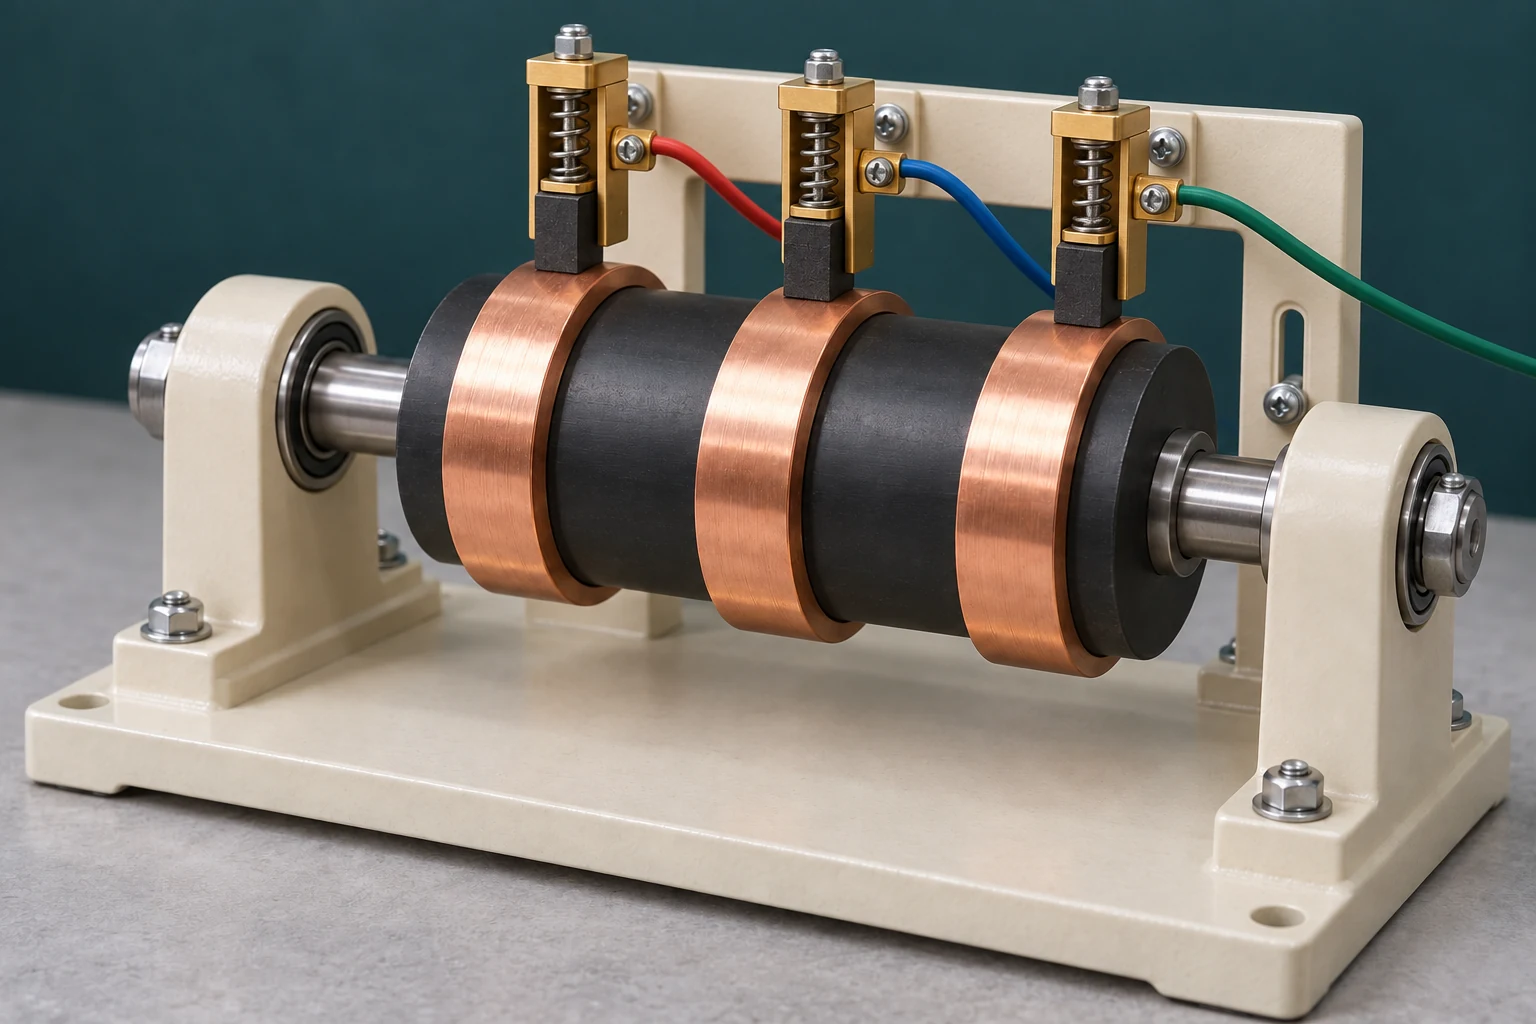
Eksen dönmeye devam edebilir. bağlantıların yine de bir plana ihtiyacı vardır.
Sürekli dönüşün çekici yanı kolayca görülür: kamera, servis kablosunu sarmadan aynı doğrultudan tekrar geçebilir. Daha az görünen taraf ise hareketli bir elektrik sınırıdır. Bu sınırı aşan her bağlantının görevi, akımı, dönüş yolu ve sinyal gereksinimi tanımlanmalıdır.
Yaygın bir kayar bilezik düzeninde sabit bir fırça, dönen göbekteki iletken halkaya temas eder. Fırça yerinde kalırken halkanın yeni yüzeyi altından geçer. Ayrı halkalar, ayrı elektrik yollarını taşır. Açık eğitim düzeneği bu temas ilkesini gösterir; bir Inventra S³ ürününün iç yapısını göstermez.
PED10 teknik özelliklerinde sürekli pan dönüşü, 60 kayar bilezik hattı, 1 Gbit Ethernet sinyali ve ayrıca 2 A anma değerli 52 hat listelenir. Entegrasyon çiziminde bu maddeler ayrı tutulmalıdır. Bu bilgiler 60 hattın tamamının birbirinin yerine kullanılabileceğini, her hattın faydalı yük için boş olduğunu veya yedek hatların daha fazla akım taşımak üzere birleştirilebileceğini göstermez.
Sağlıklı bir tahsis, devrelerin tamamını ele alarak başlar. Bir DC besleme için gidiş iletkeni ve dönüş iletkeni gerekir. Diferansiyel sinyal, tanımlı bir çift kullanır. Ekran bağlantılarının kendi görevi vardır; aksi belirtilmedikçe yedek güç dönüşü değildir. Kalan hatları saymadan önce bu işlevleri ayırın.
Güncel bağlantı çizimini isteyin; her yolun dönen ve sabit uçlarını belirleyin. Bu tek çalışma çoğu zaman gerçek kısıtı ortaya çıkarır: istenen kamera yükseltmesi taşıyıcıya sığabilir, ancak seçili konfigürasyonun sağlamadığı bir elektrik arayüzüne ihtiyaç duyabilir.
Kullanılabilir hareket ile kullanılabilir elektrik yolları ayrı teknik özelliklerdir.
Dönüş yolu da gerilim payı kullanır
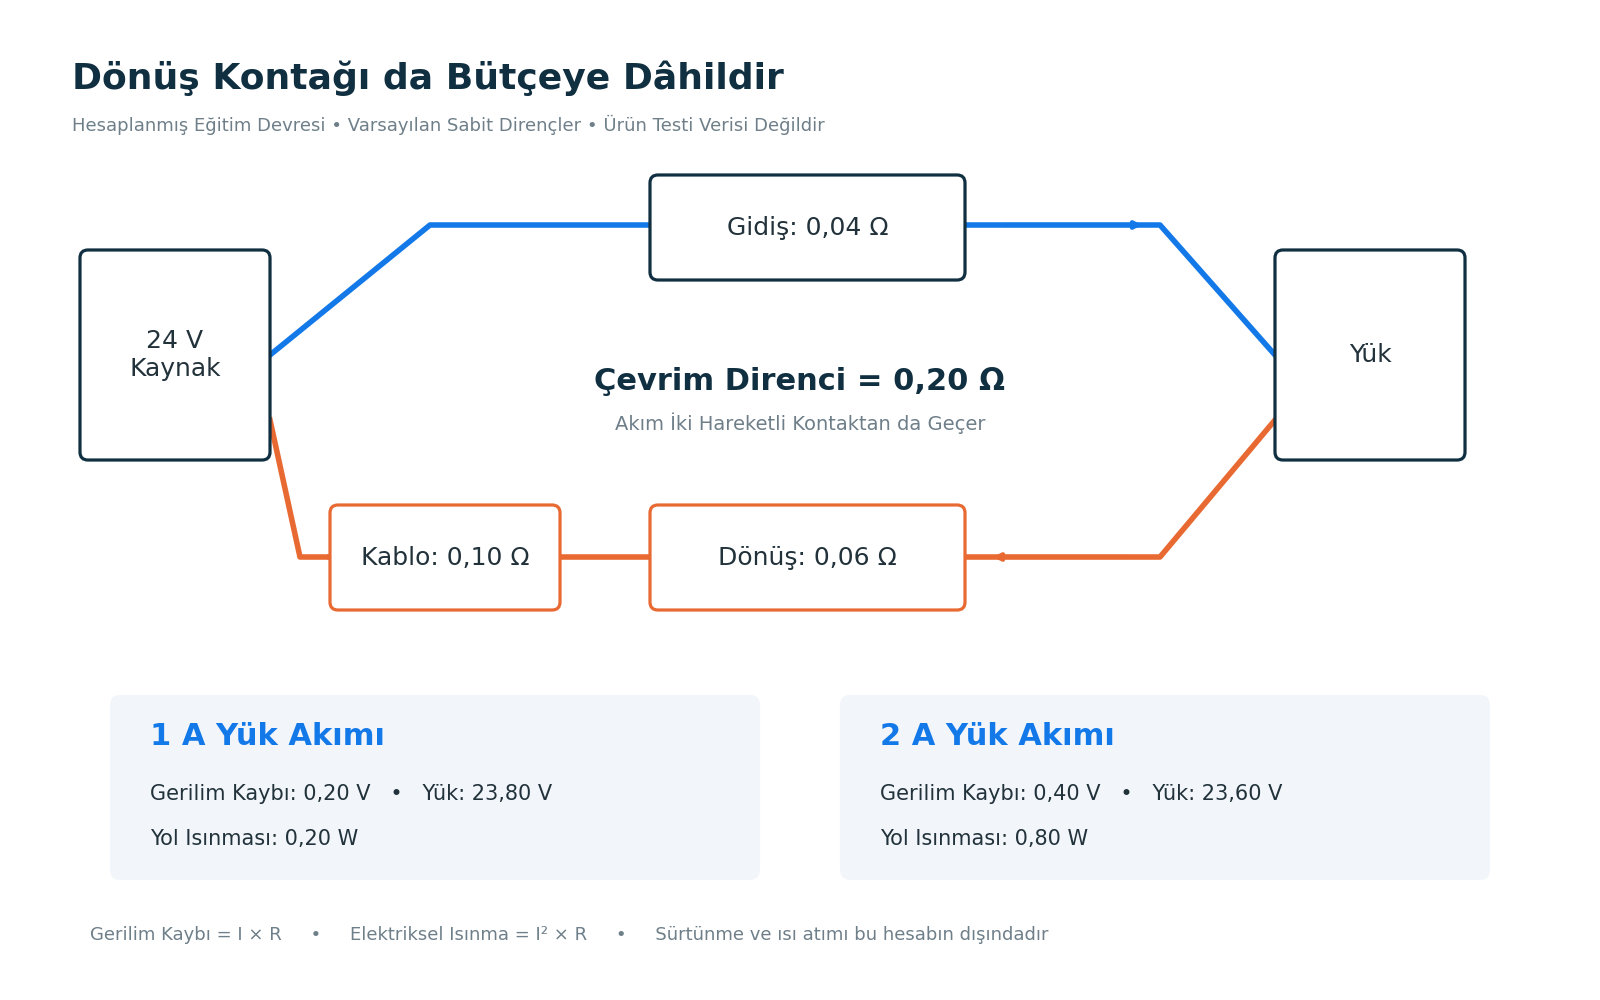
Varsayımsal dirençlere sahip genel bir 24 V eğitim devresini ele alalım: gidiş hareketli kontağında 0,04 Ω, dönüş kontağında 0,06 Ω ve kalan kablolamada 0,10 Ω. Bu değerler bir örneği açıklar; PED10 ölçümleri veya tasarım sınırları değildir.
Yük akımı üç katkının tamamından geçer. Toplam çevrim direnci 0,20 Ω olur. 1 A’da kablo ve kontaklarda 0,20 V kaybolur, yükte 23,80 V kalır. 2 A’da kayıp 0,40 V, yük gerilimi 23,60 V olur. Burada önemli olan gerilim, yükün kendi besleme ve dönüş terminalleri arasında ölçülür.
Isınma daha hızlı değişir. P = I²R bağıntısına göre akım iki katına çıktığında toplam yol ısınması 0,20 W’tan 0,80 W’a yükselir. Bu örnek direncin yarısı iki kontaktadır; dolayısıyla kontakların toplam elektriksel ısınması 0,10 W’tan 0,40 W’a çıkar. Bu hesap mekanik sürtünmeyi içermez ve sıcaklığı öngörmez; sıcaklık, ısının nasıl uzaklaştırıldığına da bağlıdır. Denklemler elektrik gücü bağıntısını izler.
Şimdi, hareket sırasında bir kontağın direncinin kısa süreyle varsayımsal olarak 0,05 Ω arttığını düşünün. Sabit 2 A’da bu, anlık gerilim düşümüne 0,10 V ekler. Ortalama bir ölçüm bu kısa olayı gizleyebilir. Yük gerilimini, alıcı ekipmanın tolere edebildiği kesintiyi yakalayacak zaman çözünürlüğüyle kaydedin.
Kaynağın besleme-dönüş geriliminden yükün besleme-dönüş gerilimini çıkarmak, tam yolun gerilim kaybını verir. Dört terminalli ölçüm, erişilebilir ve yalıtılmış bir kontak yolunun direncini test kablosu direncinden ayırır. Performansı gerçek yük ve amaçlanan hareketle doğrulayın.
Direnç sabitken akımı iki katına çıkarmak gerilim kaybını iki, elektriksel ısınmayı dört katına çıkarır.
Süreklilik kontrolü bir veri kanalını doğrulayamaz
Süreklilik ölçer düşük frekanslı bir soruyu yanıtlar: iletken bir yol var mı? Hızlı veri bağlantısı farklı bir soru sorar: alınan dalga biçimi, gönderilen bilgiyi hâlâ koruyor mu? İki test de yararlıdır, ancak farklı özellikleri kanıtlar.
Bir iletim hattının karakteristik empedansı geometrisi ve malzemeleriyle belirlenir. Empedans uyumsuzluğu, ilerleyen sinyalin bir bölümünü yansıtır. Basit, kayıpsız bir örnekte 75 Ω ile sonlandırılan 50 Ω hattın gerilim yansıma katsayısı (75 − 50) / (75 + 50) = 0,20 olur. Bu iletim hattı sınır koşullarında yansıyan gerilim dalgası, gelen dalganın beşte biridir. Bu bir sonlandırma örneğidir; belirli bir kayar bilezik için model değildir.
Pratik sonuç şudur: kanal; konnektörleri, kabloları ve döner arayüzüyle birlikte kanal olarak tanımlanmalıdır. Yalnızca düşük DC direnci; bant genişliğini, empedans kontrolünü veya kabul edilebilir hata performansını kanıtlayamaz. Nominal ağ hızı da tüm çalışma koşullarında kesintisiz, kullanılabilir video aktarımını tek başına göstermez.
Kontrollü bir karşılaştırma kurun. Önce gerçek uçlar, kablo uzunlukları, ayarlar ve veri trafiğiyle sabit durum referansını belirleyin. Ardından amaçlanan hız ve yönlerde dönerken bağlantı hatalarını veya kesintileri ve yük gerilimini aynı zaman tabanında kaydedin. Şüpheli koşulları tekrarlayın. Uygun olduğunda, yeterliliği doğrulanmış geçici bir baypas arayüz sorununu uç cihaz sorunundan ayırmaya yardımcı olabilir.
Sınırlı hareket için kablo sarımı da makul bir seçenektir. Esnek halkası kayar elektrik kontaklarını ortadan kaldırır; ancak bükülme yarıçapı, tekrarlı esneme ve kullanılabilir hareket yine doğrulanmalıdır. Mimarinin seçimini uzaydaki gerekli hareket yolu ve bağlantılara ilişkin kanıtlar belirlesin.
Tam sinyal yolunu hareket altında, sabit durum referansıyla karşılaştırarak test edin.
Hareketi sayın, ömür vaadine dönüştürmeyin
Devir anma değeri, çalışma kaydıyla birlikte anlam kazanır. Dakikada 6 devirlik varsayımsal sürekli hız ve yılda 365 çalışma günü için, iki programı örnek 30 milyon devirlik payla karşılaştıralım:
| Günlük Çalışma Süresi | Günlük Devir | Eşdeğer Hareket Yılı |
|---|---|---|
| 8 saat | 2880 | 28,5 |
| 24 saat | 8640 | 9,5 |
Bunlar aritmetik dönüşümlerdir; öngörülen kullanım ömrü değildir. PED10 için 30 milyon devir değeri yayımlanmış olsa da geçerli yük, ortam ve bakım koşulları önemini korur. Bu değeri tesisin planlanan ömrüyle karşılaştırmadan önce anma değerinin kalifikasyon koşullarını isteyin.
Ters yönlü harekette net açı özellikle yanıltıcıdır. 90° dışa ve 90° geri hareket, sıfır net dönüşe karşılık 180° mutlak hareket üretir. Mutlak hareketi, yön değiştirme sayısını ve bekleme süresini ayrı kaydedin. Mutlak hareketi 360°’ye bölmek eşdeğer hareket devrini verir; ters yönlü görevin sürekli dönüşle aynı aşınmayı oluşturduğunu kanıtlamaz.
Bir fırça deneyi, tek bir aşınma kuralının neden güvenilir olmadığını gösterir. Turel, Slavič ve Boltežar; metal-grafit fırçaları, fırçaların yuvalarında hareket etmesine izin vererek bakır halkalar üzerinde test etti. 45 çalışma koşulunda akımı, hızı ve sıcaklığı değiştirdiler. Elektrik direnci ile aşınma her koşulda birlikte değişmedi. Bir test grubunda ortam sıcaklığının artması temas direncini azaltırken aşınmayı artırdı.
Ölçüm yöntemleri de başka bir ders verir. Yer değiştirme sensörü eklemek hafif fırçanın hareketini değiştirebileceği için konumu görüntülerle izlediler; aşınmayı testten önce ve sonra elle kontrol ettiler. Test düzeneği, ölçmesi gereken davranışı değiştirebilir.
Bu sonuçlar çalışmadaki malzeme çifti, fırça yüklemesi ve laboratuvar koşullarıyla ilgilidir. Kurulu bir yönlendirme biriminin hızını, akımını veya sıcaklığını artırmak için gerekçe oluşturmaz. Bununla birlikte, kalifikasyon kaydının ilgili görev altında hem elektriksel işlevi hem de aşınma kanıtını içermesi gerektiğini gösterir.
Savunulabilir bir bakım planı bu nedenle üç kaydı birleştirir: hangi elektrik yolunun doğrulandığı, ünitenin gerçekte nasıl hareket ettiği ve hangi işlev değişikliklerinin gözlendiği. Böylece etkileyici bir hareket sayısı, işletmecinin kullanabileceği kanıta dönüşür.
Hareket aritmetiği kullanımı açıklar; kalifikasyon ve durum kayıtları bu kullanımın ne anlama geldiğini gösterir.
Makalenin Tamamını PDF Olarak İndir İlgili İçerikler: Akü 24 V Gösteriyor. Kamera Neden Yine de Yeniden Başlıyor? · Tekrarlanabilir Bir Yönlendirme Birimi Neden Yine de Yanlış Yöne Bakabilir?