Tekrarlanabilir Bir Yönlendirme Birimi Neden Yine de Yanlış Yöne Bakabilir?
Hassas açı göstergesi kararlı bir ofseti gizleyebilir. On tekrarlı dönüş üzerinden ortalamanın neyi iyileştirdiğini, düzeltme belirsizliğinin neden kaldığını ve yönlendirme birimi teknik özelliklerinin nasıl sınanacağını görün.
Yazıyı PDF Olarak İndirPDF · 570 KB
Hassas gösterge yanlış açıyı tanımlayabilir
Yönlendirme birimi her seferinde 30,000° bildirirken kamera sürekli başka bir yöne bakabilir. Fazladan ondalık basamaklar göstergeyi ikna edici kılar. Ancak göstergeyle bağımsız açı referansı arasındaki ofseti ortaya çıkarmaz.
Önce beş soruyu ayırın. Aşağıdaki sade tanımlar Uluslararası Metroloji Sözlüğü, Bölüm 2.13–2.26 ve 4.14’ü izler.
| Terim | Yanıtladığı Soru |
|---|---|
| Çözünürlük | Gösterge, ölçülen büyüklükteki en küçük hangi değişimi gösterebilir? |
| Tekrarlanabilirlik | Aynı tanımlı, kısa süreli koşullarda tekrarlanan sonuçlar birbirine ne kadar yakındır? |
| Doğruluk | Ölçülen değer gerçek değere ne kadar yakındır? |
| Yanlılık | Hangi sistematik ölçüm hatası tahmin edilmiştir? |
| Belirsizlik | Mevcut bilgilerle büyüklüğe atanan değerlerde ne kadar yayılım kalır? |
İnce bir ayrıntı vardır: bu sözlükte doğruluk nitel bir kavramdır. Teknik veri sayfası bir sayıyı “doğruluk” başlığı altında verebilir, ancak bu sayı yine tanım gerektirir: en büyük hata mı, tipik hata mı, başka bir istatistik mi? standart sapma değildir.
Çözünürlüğün konumu da belirtilmelidir. Komut adımı, enkoder göstergesi ve faydalı yükteki en küçük fiziksel hareket farklı şeylerdir. Kontrol sisteminin daha küçük komut kabul etmesi, çıkışın o kadar hareket ettiğini kanıtlamaz.
Optik nişan almada optik doğrultuyu harici referansla karşılaştırın. Yalnızca dahili göstergenin komutla eşleştiğini kontrol etmek; enkoder, montaj braketi ve kamera arasındaki değişimleri kaçırabilir. Etkileyici görünen sayıları karşılaştırmadan önce bu ölçüm sınırını tanımlayın.
Neyin, nerede ölçüldüğünü ve hangi referansın kullanıldığını sorun.
Büyük ofset çevresinde on dönüş
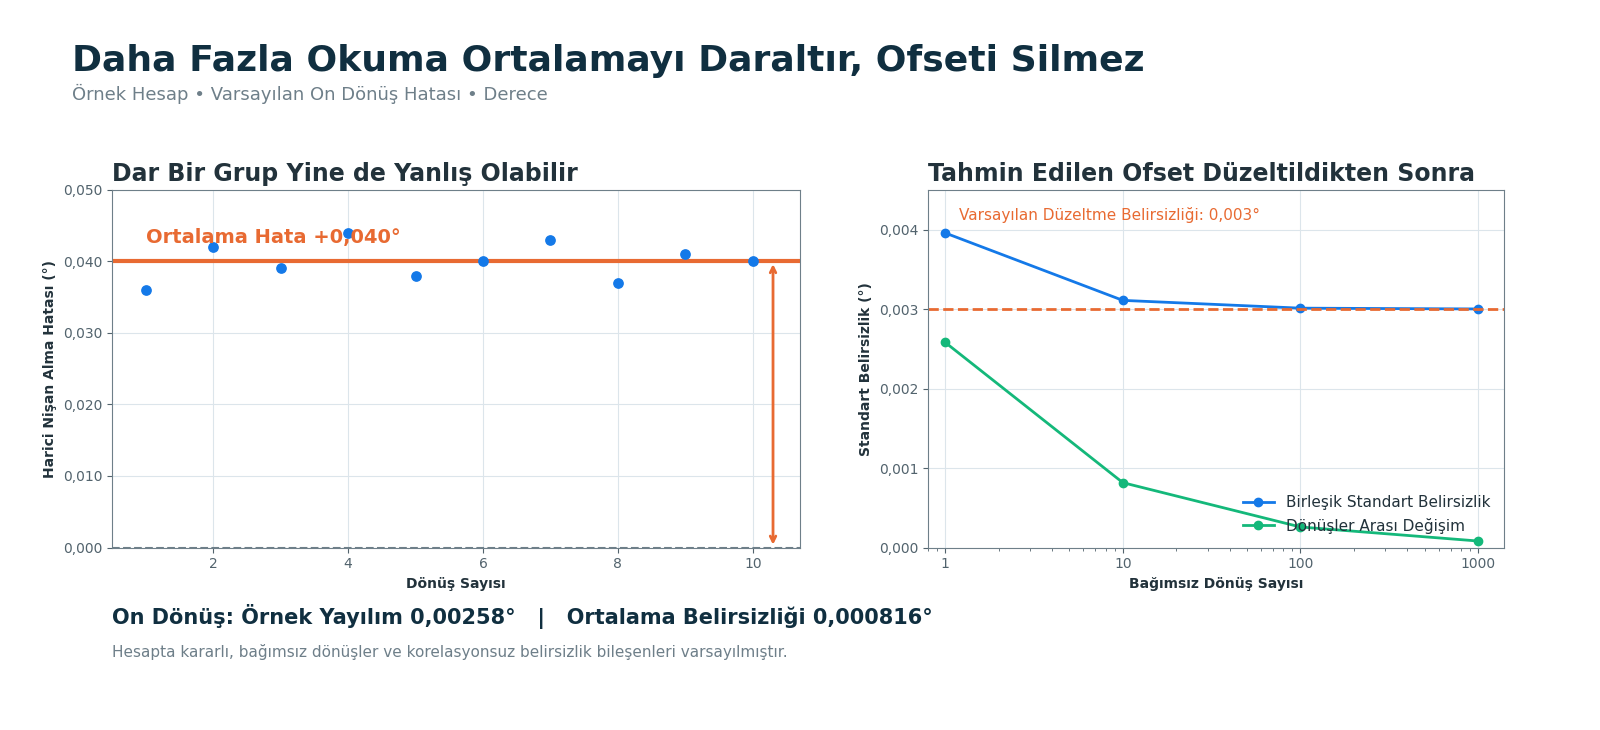
30,000° komut açısına on dönüş için oluşturulmuş hesabı ele alalım. Dönüş; başka açıya gidip aynı açıyı yeniden komut etmek demektir. Aşağıdaki değerler harici nişan alma hatalarıdır: bağımsız ölçülen açı eksi komut açısı. Örnek için seçilmişlerdir; ürün testi sonucu değildir.
Derece cinsinden hatalar 0,036, 0,042, 0,039, 0,044, 0,038, 0,040, 0,043, 0,037, 0,041 ve 0,040’tır. Dönüşler birbirine yakındır. Hiçbiri sıfır hataya yakın değildir.
Ortalama hata +0,040° olur. Dönüşler arası yayılımı tanımlayan örnek standart sapması 0,00258°’dir. Bu hesapta koşulların sabit kaldığını, dönüşlerin bağımsız ve referans hatasının ihmal edilebilir olduğunu varsayın.
Burada standart belirsizlik, standart sapma olarak ifade edilir; garanti edilmiş hata sınırı değildir. Bu varsayımlar altında değişimin ortalamaya katkı veren standart belirsizliği şöyledir:
u(ortalama) = s / √n = 0,00258° / √10 = 0,000816°.
Hesap, NIST belirsizlik kılavuzu, Ek A.4’teki tekrarlı gözlem hesabıdır. Küçük değer, ortalama hatanın daha kesin tahmin edildiğini söyler. Tek bir dönüşün yayılımının artık 0,000816° olduğunu söylemez. Ortalama da sıfıra yaklaşmamıştır; +0,040° olarak kalır.
Tahmin edilen ofsete dayalı düzeltme −0,040° olur. Aynı verilere uygulandığında ortalamayı tanım gereği sıfırlar. Sonuç, düzeltmenin yarınki dönüşlerde çalışacağını bağımsız olarak kanıtlamaz. Yeni gözlemlerle doğrulayın; geçerli olması amaçlanan yük, açı aralığı ve çevresel koşulları koruyun.
Yararlı soru bu nedenle “Kaç basamağın ortalamasını alabilirim?” değil, “Ortalama almak hatanın hangi bölümünü giderir?” sorusudur.
Ortalama almak, ortalama tahminini iyileştirir; her bir dönüşü iyileştirmez.
Daha fazla örneğin gideremediği belirsizlik
Kalibrasyon düzeltmesi de bir tahmindir. Değeri; referans cihazına, hizalamaya ve kalibrasyon prosedürüne bağlıdır. Düzeltmenin uygulanması, düzeltmeye ilişkin belirsizliği ortadan kaldırmaz. NIST birleşik belirsizlik kılavuzu, kalan belirsizliği düzeltilen hatadan ayrı ele alır.
Bağımsız belirlenen düzeltme için 0,003° standart belirsizlik varsayarak hesabı genişletin. Dönüş yayılımını 0,00258° tutun. Katkılar korelasyonsuzsa şöyle birleştirilir:
u(birleşik) = √[(0,00258° / √n)² + (0,003°)²].
| Ortalaması Alınan Bağımsız Dönüş | Birleşik Standart Belirsizlik |
|---|---|
| 10 | 0,00311° |
| 100 | 0,00301° |
| 1000 | 0,00300° |
Örnek sayısını yüz kat artırmak sonucu çok az değiştirir; çünkü düzeltme belirsizliği artık baskındır. Bunlar öngörü hesaplarıdır, ek gözlemler değildir. Kararı bu katkı sınırlıyorsa referansı veya kalibrasyon prosedürünü iyileştirin.
Karekök kuralının başka bir koşulu vardır: dönüşler kararlı bir büyüklük hakkında bağımsız bilgi sağlamalıdır. Sıcaklık sürüklenmesi veya yavaş mekanik gevşeme, ardışık sonuçların birlikte hareket etmesine neden olabilir. Uzun ölçüm listesi, toplanan bilgi miktarını olduğundan fazla gösterebilir. s/√n kullanmadan önce hatayı zamana karşı çizin; eğilimleri ve korelasyonu inceleyin. Korelasyon kontrolü yararlıdır, ancak tüm istatistik varsayımlarını kanıtlamaz. NIST otokorelasyon kılavuzu bu sınırlamayı açıklar.
Ortalamanın sistematik etkileri azaltamayacağı kuralının değerli bir istisnası vardır. Farklı cihaz yönelimlerinde bilinçli olarak yapılan ölçümler bazı hataları giderebilir. 2025 tarihli NIST açı kalibrasyonu çalışması, ön poligon ölçümlerini açıklar ve bazı sistematik etkileri azaltmak için farklı cihaz yönelimlerinin ortalamasını önerir. Kazanç, aynı yanlı gözlemi tekrarlamaktan değil, ölçüm geometrisini kontrollü biçimde değiştirmekten gelir.
Daha fazla örnek, yalnızca örnekleme yönteminin azaltabildiği belirsizlik bileşenlerini azaltır.
Teknik özelliği tekrarlanabilir teste dönüştürün
İki kontrol noktası arasında tarama yapan kamera düşünün. Saat yönünde yaklaşırken tutarlı biçimde aynı yere döner, ancak yön değiştirdikten sonra ortalaması değişir. Bu örüntü, rastgele yayılımdan ayrı incelenmelidir. Yöne bağlı etkiler tahrik sisteminden veya kurulumdan kaynaklanabilir; test, bunlar tek ortalamanın içinde gizlenmeden önce yakalamalıdır.
Çalışma aralığında birden çok açı kullanın. Her açıda iki yönden tekrarlı dönüşleri, gerçek zaman damgalarını ve tanımlı yerleşme süresini kaydedin. Ortalama hataları ve yayılımları bildirirken yaklaşma yönlerini ayrı tutun. Amaçlanan faydalı yük kütlesi, ağırlık merkezi konumu, kablo güzergâhı ve montaj desteğiyle tekrarlayın.
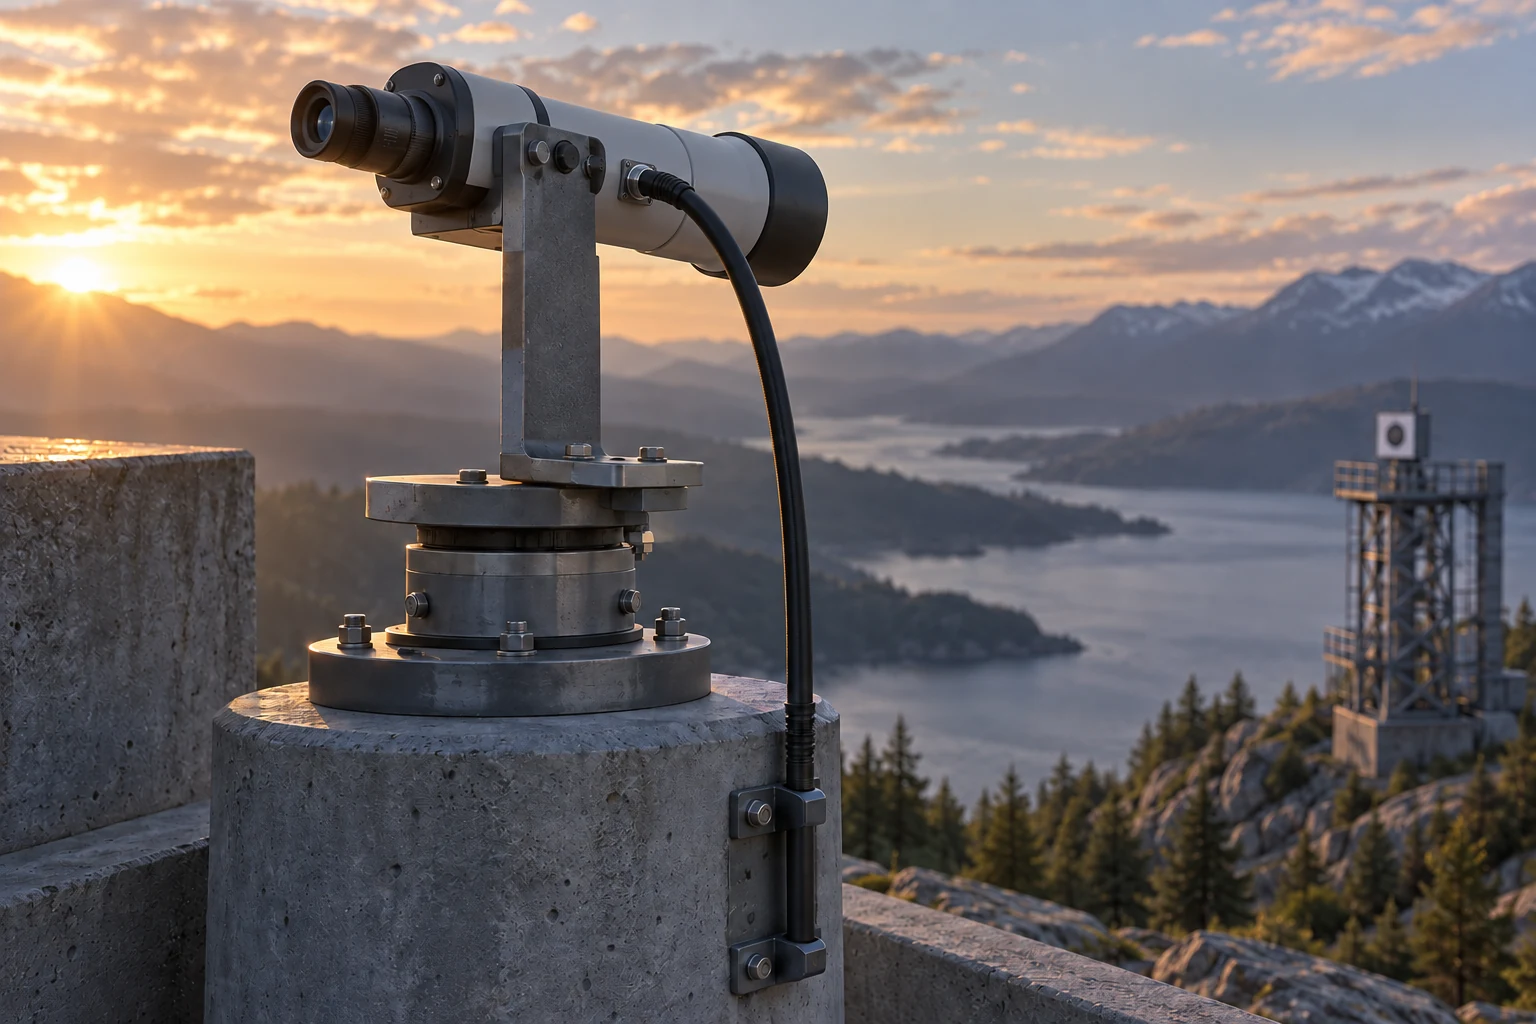
Saha görüntüsü ölçüm sınırının neden önemli olduğunu gösterir. Kameranın optik doğrultusu, optik sistem ile sabit destek arasındaki her şeye bağlıdır. Mil enkoderi, koşullar değiştiğinde braketin, desteğin veya kablonun nasıl davrandığını tek başına göstermez. Sıcaklığa bağlı hatalar doğrulanmış koşullarda tanımlanıp telafi edilebilir; kalıcı veya giderilebilir değildir.
Somut bir okuma alıştırması için Inventra S³ PED10 teknik özellik tablosu 0,002° eksen çözünürlüğü ve 0,04° doğruluk değerlerini ayrı satırlarda verir. Aralarındaki yirmiye bir oran; tekrarlanabilirlik ölçümü, belirsizlik bütçesi veya tam kamera kurulumu için vaat değildir. İki değeri sistem hesabında kullanmadan önce geçerli konfigürasyonu ve test tanımını isteyin.
Yararlı bir rapor dört son soruyu yanıtlar: hangi doğrultu ölçüldü, hangi referans bunu belirledi, hangi istatistik raporlandı ve hangi koşullar geçerliydi? Referans belirsizliğini ve kullanılan düzeltmeyi isteyin. Ardından açı sonucunu uygulamanıza hedef konumu hata bütçesi üzerinden bağlayın. Anlamlı karşılaştırma, ondalık basamakları değil; tanımları ve test koşullarını eşleştirerek başlar.
Referans, yön, yük ve zaman dâhil tam ölçümü karşılaştırın.
Makalenin Tamamını PDF Olarak İndir İlgili İçerikler: Hassas Harita İşareti Yanlış Referansı Paylaşabilir · Sınırsız Dönüş, Sınırlı Elektrik Payı
Kaynaklar ve ileri okuma
- Inventra S³ Özgün Makalesi
- Uluslararası Metroloji Sözlüğü, Üçüncü Baskı
- NIST Technical Note 1297, Ek A: Belirsizlik Yayılım Yasası
- NIST Technical Note 1297, Bölüm 5: Birleşik Standart Belirsizlik
- NIST/SEMATECH Engineering Statistics Handbook: Otokorelasyon Grafiği
- Lazer Takip Birimi ve Düz Ayna Kullanarak Açı Konumlandırma Hatalarını Kalibre Etme Yöntemi
- PED10: Teknik Özellikler