Hassas Harita İşareti Yanlış Referansı Paylaşabilir
Baraj gölü kontrol örneğinde menzil ve doğrultu açısının harita konumuna dönüşümünü, ortak referansların ofsetleri nasıl gizlediğini ve korelasyon ile iki boyutlu kapsamanın belirsizlik bölgesini nasıl değiştirdiğini görün.
Yazıyı PDF Olarak İndirPDF · 546 KB
Önce fiziksel detayı, sonra geometriyi tanımlayın
Su idaresinin kontrol ekibi, gözlemi birbirine benzeyen birkaç çıkış kapağından birine bağlamalıdır. Net bir harita işareti ancak amaçlanan fiziksel detayı tanımlıyorsa yararlıdır. Kaydedilen noktanın menteşeyi, vana muhafazasını veya yapı merkezini mi gösterdiğine karar verin. Koordinat hesabı, neyin gözlendiğine ilişkin belirsizliği gideremez.
Kısa mesafe hesabında yerel doğu-kuzey koordinat düzlemi kullanın. Varlık konumu, sensörün ölçülmüş başlangıç konumu ile ölçülen yer değiştirmenin toplamıdır. Yatay mesafe D ve kuzeyden saat yönünde ölçülen doğrultu açısı a ise yer değiştirme doğuda D sin(a), kuzeyde D cos(a) olur. Cihaz eğik mesafe R ve yükseliş açısı e veriyorsa önce D = R cos(e) kullanın.
Bu geometri, tek bir mesafe hatası değerinin neden bilgi gizlediğini açıklar. Küçük menzil hatası tahmini çoğunlukla görüş doğrultusunda taşır. Küçük doğrultu açısı hatası ise açı radyan cinsindeyken tahmini yaklaşık D × açı hatası kadar yana taşır. Görüş döndüğünde bu yönler harita üzerinde de döner.
Eşit yükseklikte, kuzeye bakan, yatayda 500 m aralıklı sabit sensör ve sabit detayla bir planlama örneği kurun. Doğrultu açısının standart belirsizliğini 0,80 mrad veya 0,00080 rad varsayın. Yanal katkısı 500 m × 0,00080 = 0,40 m olur. Aynı açısal belirsizlik 1500 m’de 1,20 m katkı yapar.
Bunlar yerel geometri hesaplarıdır; ürün anma değerleri değildir. Eğriliği, atmosfer etkilerini ve yükseklik belirsizliğini dışarıda bırakır; daha geniş alan veya eğik görüş, uygun üç boyutlu modeli gerektirir. Burada bile 0,40 m terimi yalnızca bir yer değiştirmenin belirsizliğidir. Sensörün başlangıç konumu ve haritayla ilişkisi de eklenmelidir.
Menzil, doğrultu açısı ve başlangıç konumu belirsizlikleri haritadaki konumun farklı bölümlerini etkiler.
Uyuşan iki kayıt aynı ofseti paylaşabilir
Koordinat referans sistemi (CRS), koordinat değerlerinin fiziksel konumlarla nasıl ilişkilendiğini yazılıma bildirir. Sistemi, birimleri ve eksen sırasını tam olarak kaydedin. Projeksiyonlu haritada ölçülen doğrultu referansı ile grid yönü arasındaki dönüşümü de koruyun. Değişmeyen sayılara farklı CRS etiketi vermek koordinat dönüşümü değildir. OGC koordinat referans standardı, sistemi ve işlemi ayrı tanımlar.
İki zaman türünü ayırın. Gözlem zamanı; görüntü, menzil ve sensör pozunu aynı olayla ilişkilendirir. Koordinat epoku ise dinamik referans çerçevesinde koordinatların ne zamana ait olduğunu belirtir. Güncel görüntü, ilişki tanımlıysa daha eski epokta ifade edilen koordinatlarla eşleştirilebilir. OGC CRS kılavuzu, Bölüm 6.2.2, geçerli koordinat epoku eksik olduğundaki belirsizliği açıklar.
Yükseklik kendi referansını gerektirir. Referans elipsoidi üzerindeki yükseklik ile yer çekimi tabanlı düşey datuma göre yükseklik farklı büyüklüklerdir. USGS datum belgeleme kılavuzunda açıklandığı gibi, düşey datumu ve aralarındaki dönüşümde kullanılan jeoit modelini koruyun.
Sensör başlangıç konumu ile su idaresinin varlık haritasının, aynı saha ölçümünden fark edilmemiş doğu yönlü öteleme aldığını varsayın. Konumları kusursuz biçimde uyuşabilir. Birini diğerinden çıkarmak ortak ötelemeyi götürür; ancak ikisi de bağımsız kurulmuş referansa göre kaymış kalır.
Bu durum ölçüm modelinden kaynaklanır: b + a ve b + c hatalarının farkı a − c’dir. İyi bağıl karşılaştırma, iyi mutlak konumu kanıtlamaz. Referansı şüpheli ortak ölçümden bağımsız belirlenmiş kararlı bir detayı kontrol edin; bu kontrolün kendi belirsizliğini de hesaba katın.
Bağımsızlık, görüntülenen kayıt sayısına değil, referans geçmişine aittir.
Kareler toplamının karekökü bütçesindeki eksik terim
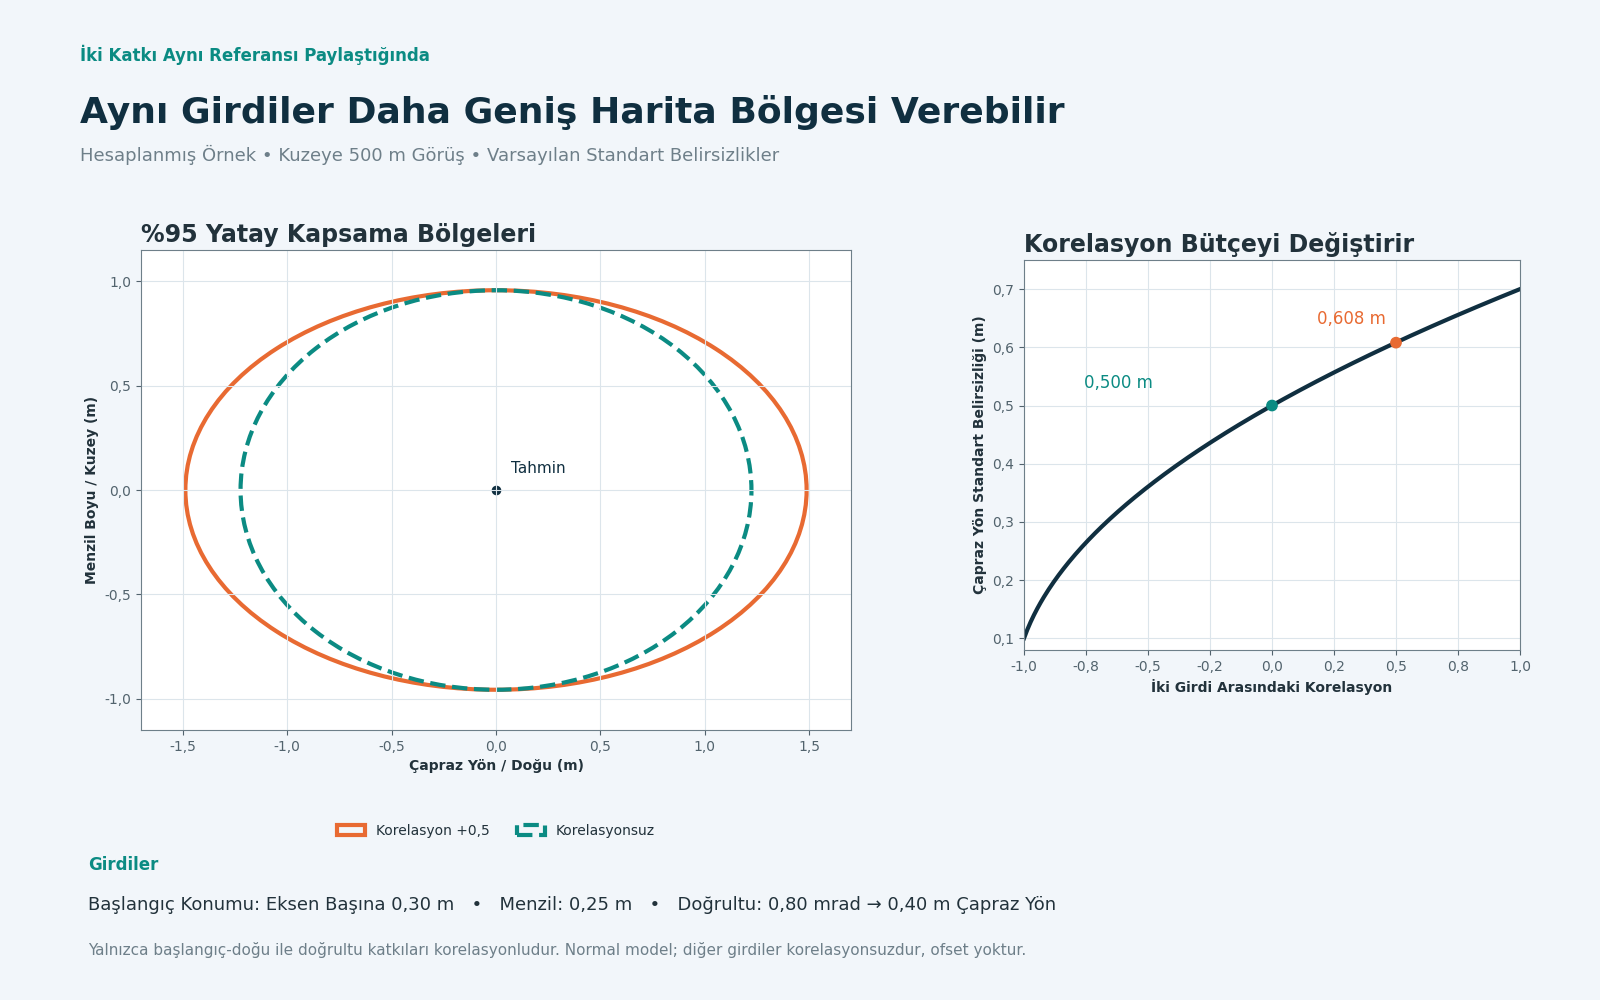
Kuzeye bakan aynı 500 m’lik örnekte, iki başlangıç koordinatının her birinde 0,30 m; yatay menzilde 0,25 m ve doğrultu açısında 0,80 mrad standart belirsizlik varsayın. Standart belirsizlik tahmin edilen standart sapmadır; en büyük hata sınırını buna dönüştürmek gerekçe ister.
Girdiler korelasyonsuzsa doğu yönü sonucu, başlangıç konumu ile doğrultu açısını birleştirir:
u(doğu) = √(0,30² + 0,40²) = 0,50 m.
Kuzey yönü sonucu, başlangıç konumu ile menzili birleştirir:
u(kuzey) = √(0,30² + 0,25²) = 0,391 m.
Başlangıç konumu ile yönelim aynı ölçüm dengelemesini paylaşabilir. Korelasyonlu toplamsal A ve B katkıları için kovaryansı ekleyin:
u² = uA² + uB² + 2ρuAuB.
Burada ρ korelasyon katsayısıdır. NIST belirsizlik yayılım kılavuzu bu kovaryans terimini içerir. Sıfır korelasyon terimi kaldırır; pozitif korelasyon toplamın belirsizliğini artırır. Fark hesabında kovaryans teriminin işareti tersine döner; bu nedenle ölçüm denklemindeki işaretler önemlidir.
Doğu başlangıç konumu ile doğrultu açısı katkıları arasında varsayılan ρ = +0,5 için u(doğu) = √(0,09 + 0,16 + 0,12) = 0,608 m olur. Diğer girdileri korelasyonsuz tutun. Kuzey yönü sonucu 0,391 m kalır.
Bu örnek doğu koordinatına giden iki girdiyi korelasyonlu kabul eder; son doğu ve kuzey koordinatlarını birbiriyle korelasyonlu yapmaz. Daha genel geometriler ikisini de yapabilir.
Ortak referans, her bir belirsizlik aynı kalsa bile matematiği değiştirir.
İşareti değerlendirmeden önce bölgenin kapsamını belirtin
Bütçeyi uydurmak için korelasyon seçmeyin. Dengeleme kovaryansını isteyin veya ortak referansı açıkça modelleyin. Belirlenmiş ofsetleri düzeltin, kalan belirsizliklerini koruyun ve her fiziksel kaynağı bir kez ekleyin.
Standart belirsizlik, olası konumların %95’ini içeren yarıçap değildir. Doğru birleşim bile kapsama ifadesi gerektirir. Normal dağılımlı tek büyüklükte, uygun varsayımlar altında standart belirsizliğin yaklaşık iki katı %95 aralık verir. NIST kapsama kılavuzu bu koşulları açıklar.
Yatay konum iki büyüklüğü birlikte içerir. Kovaryansı yeterince iyi bilinen iki değişkenli normal modelde %95 elips, temel belirsizlik yönlerinde yaklaşık 2,448 çarpanını kullanır. 2 çarpanı, bu iki boyutlu modelde yalnızca yaklaşık %86,5 kapsar. JCGM 102:2011, Bölüm 6.5.2 ortak kapsama yapısını verir.
Korelasyonlu giriş örneğinde %95 elipsin yarı genişlikleri yaklaşık doğu-batı yönünde 1,49 m ve kuzey-güney yönünde 0,956 m olur. Korelasyonsuz girdilerde doğu-batı yarı genişliği 1,22 m olurdu. Bunlar merkezden uzaklıklardır; tam genişlikler değildir. Fazladan gösterilen ondalık basamaklar iki bölgeyi de değiştirmez.
Sonuç belirtilen modele bağlıdır. Atlanan harita ofseti bütün elipsi yanlış yere koyabilir. Ağır kuyruklu hatalar, zayıf tahmin edilen kovaryans veya güçlü doğrusal olmayan geometri daha uygun kapsama hesabı gerektirir. Normal elips bildirmek, bu koşulların sağlandığını kanıtlamaz.
Baraj gölü kaydı için birbiriyle bağlantılı dört kanıt isteyin:
| Kanıt | Çözdüğü Soru |
|---|---|
| Detay fotoğrafı ve fiziksel nokta tanımı | Hangi kapağın hangi bölümü gözlendi? |
| Özgün koordinatlar, CRS ve geçerli epok | Nokta saha haritasıyla nasıl ilişkilidir? |
| Eşleşen gözlem zamanı, menzil ve poz | Girdiler aynı olayı mı tanımlar? |
| Kovaryans, kapsama yöntemi ve bağımsız kontrol | Hangi belirsizlik kaldı ve ne test edildi? |
Bölge, birbiriyle karışabilecek varlık detaylarıyla çakışıyorsa gözlemi tek varlığa bağlamadan önce daha güçlü tanımlama kanıtı toplayın veya sınırlayıcı ölçümü iyileştirin. Karar, işareti hassas göstermek değil, fiziksel detayları ayırmakla ilgilidir.
Kullanılabilir konum; tanımlı detayı referans, zamanlama ve açıklanmış kapsama bölgesiyle birleştirir.
Makalenin Tamamını PDF Olarak İndir İlgili İçerikler: Tekrarlanabilir Bir Yönlendirme Birimi Neden Yine de Yanlış Yöne Bakabilir? · En Yeni Açı Yanlış Görüntüye Ait Olabilir
Kaynaklar ve ileri okuma
- Doğrultu Açısı ve Menzilden Grid Referansına: Hedef Konumu Hata Bütçesi
- Belirsizlik Bileşenlerinin Birleştirilmesi
- Genişletilmiş Belirsizlik ve Kapsama Çarpanları
- JCGM 102:2011 — Her Sayıda Çıkış Büyüklüğüne Genişletme
- Coğrafi Bilgi — Koordinat Referans Sistemlerinin Well-Known Text Gösterimi
- OGC API — Features — Bölüm 2: Referansla Koordinat Referans Sistemleri Düzeltmesi
- USGS Yayımlarında Yatay ve Düşey Datumların Kullanımı ve Belgelenmesi Kılavuzu