En Yeni Açı Yanlış Görüntüye Ait Olabilir
Yeni ulaşan bir açı, kaydedilen görüntüden farklı bir anı tanımlayabilir. Zaman damgası olaylarını tanımlayın, saatleri karşılaştırın, açı sarmalanmasını doğru yönetin ve eşleştirmeyi bağımsız bir zamanlama tanığıyla doğrulayın.
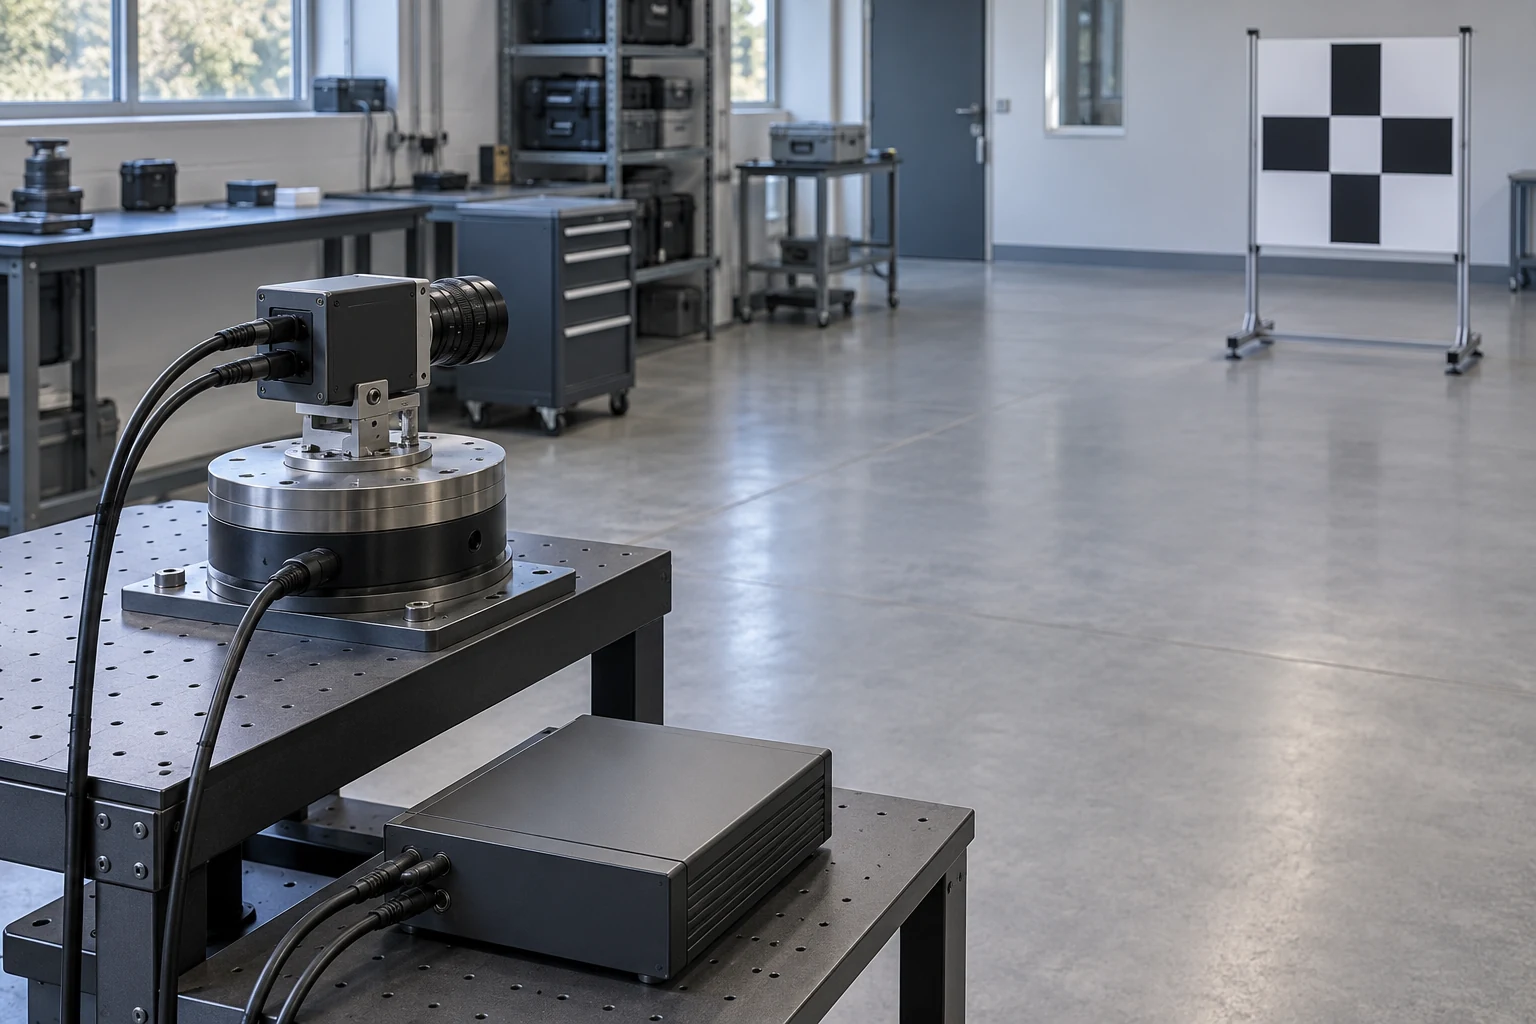
- Anma Faydalı Yükü
- 12 kg
- Doğruluk
- 0,056°
- Eksen Çözünürlüğü
- 0,0056°
- Ağırlık
- 2,9 ± 0,1 kg
Önce Zaman Damgasının Neyi Tanımladığını Sorun
Bir kamera, sabit bir denetim işaretini tarayarak geçer. Kayıt yazılımı bir görüntüyü kaydeder ve buna en son gelen açı iletisini ekler. Her iki kayıt da geçerli olabilir; yine de açıklama, kameranın çoktan geçtiği bir noktayı gösterebilir. “En son”, kayıt biriminin o anda bildiği açıyı anlatır; pozlama sırasındaki açıyı değil.
Üç ayrı olayı tanımlayarak başlayın: sensörün açıyı örneklediği an, kameranın görüntüyü pozladığı aralık ve alıcı yazılımın iletileri kabul ettiği an. Her kaydın özgün zaman damgasını, saat kimliğini, olay tanımını ve kayıt kimliğini koruyun. Aktarım gecikmesinin incelenebilmesi için varış zamanını ayrıca saklayın.
Bu ayrım, yaygın yazılım arayüzlerinde bile vardır. Linux kamera arabellekleri, zaman damgasının hangi saate göre tutulduğunu ve karenin hangi noktasında alındığını ayrı ayrı belirtir. Ağ donanımının paketi aldığı an ile işletim sisteminin aldığı an da farklı zaman damgası konumlarıdır. Bunların hiçbiri, uzaktaki açı sensörünün ölçüm yaptığı anı kendiliğinden göstermez. Kamera arabelleği tanımları; ağ zaman damgası konumları.
İki saatin de karşılaştırılabilir olması gerekir. Zaman başlangıçlarını, birimlerini, ortak zaman çizelgesine dönüşümlerini ve ölçülen uyumlarını kaydedin. NIST, aynı olay için eşzamanlanmış saatleri bir belirsizlik değeriyle tanımlar. Yalnızca “eşzamanlandı” durumu, iki sensörün de zaman damgasını nerede ürettiğini açıklamaz. NIST zamanlama terminolojisi.
Inventra S³ PEG03 entegrasyonunda, teslim edilen yapılandırmaya ait yazılım ve elektrik arayüzü belgelerini isteyin. Yayımlanan ürün sayfası bu belgelerin talep üzerine sunulduğunu belirtir; ancak örnek zaman damgasının anlamını ya da bir eşzamanlama protokolünü tanımlamaz. Aşağıdaki yöntem için bu yanıtların yanı sıra kamera pozlama tanımı ve denetimin izin verdiği açı eşleştirme hatası da gerekir. PEG03 belgeleri.
Sayıları karşılaştırmadan önce her zaman damgasının arkasındaki fiziksel olayı belirleyin.
En Son İletiyi Seçmenin Bedelini Hesaplayın
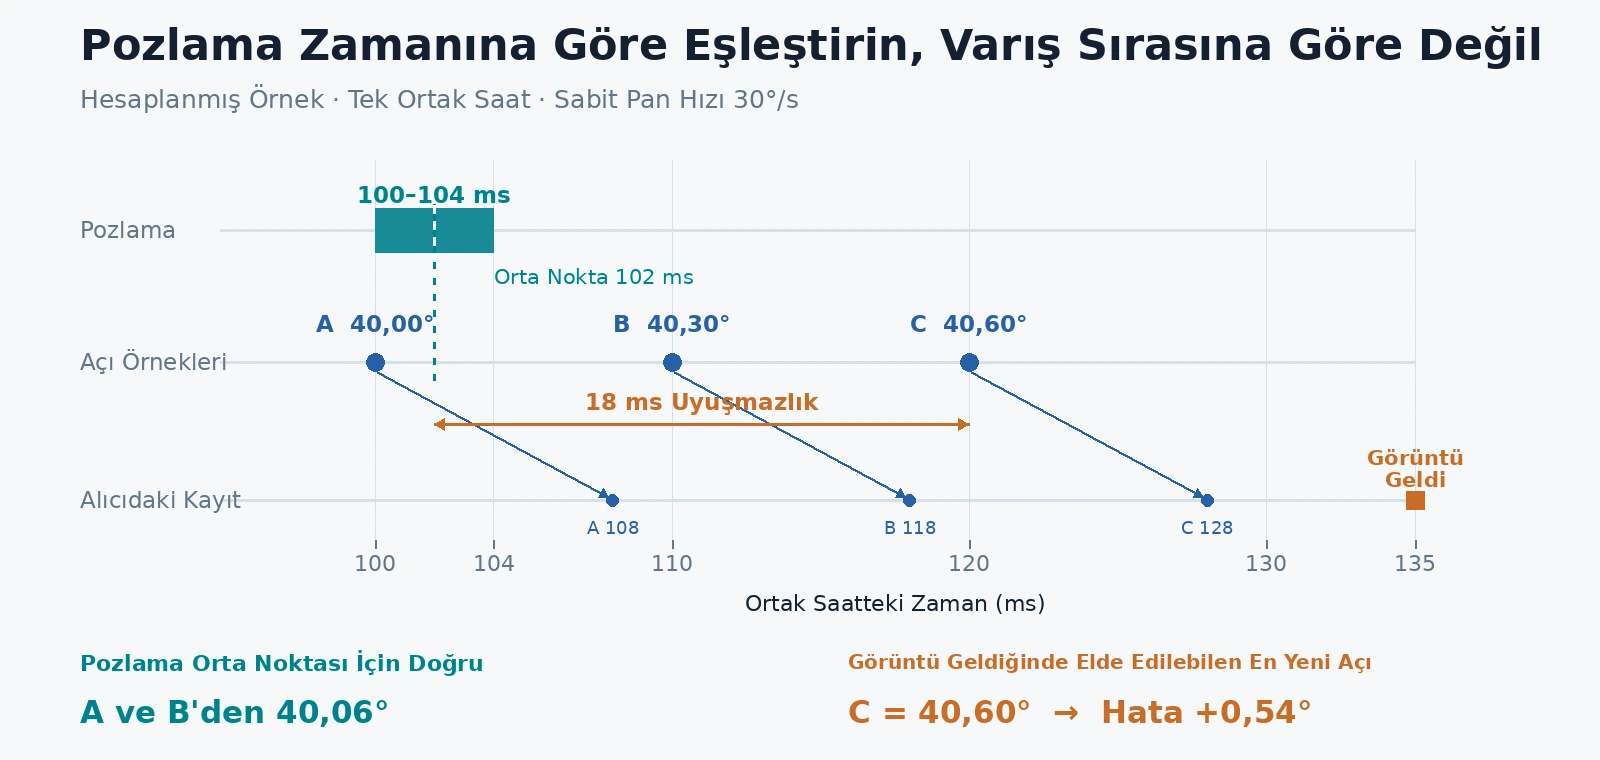
Tek bir ortak saatin kullanıldığı, pan hızının sabit 30°/s olduğu ve global pozlamanın 100–104 ms arasında gerçekleştiği bir devreye alma örneğini ele alalım. Pozlamanın orta noktası 102 ms’dir. Bu varsayımlar bir test senaryosunu tanımlar; ürün hız veya gecikme değeri değildir.
A, B ve C açı örnekleri sırasıyla 100, 110 ve 120 ms’de alınır; değerleri 40,00°, 40,30° ve 40,60°’dir. Her ileti 8 ms sonra gelir. Görüntü 135 ms’de ulaşır. O anda eldeki en yeni açı C’dir, ancak bu açı pozlama orta noktasından 18 ms sonra ölçülmüştür.
Açı farkı, hız ile zaman farkının çarpımıdır:
30°/s × 0,018 s = 0,54°.
C kullanılırsa görüntü 40,60° olarak etiketlenir. Bunun yerine A ile B arasında 102 ms için enterpolasyon yapılırsa 40,00° + 0,2 × 0,30° = 40,06° bulunur. İletinin 8 ms gecikmesi ile 18 ms’lik eşleştirme hatasının aynı şey olmadığına dikkat edin. İki varış zamanını karşılaştırmak bambaşka bir soruyu yanıtlar.
Pozlama da bir zaman aralığıdır. Bu 4 ms içinde pan açısı 0,12° değişir. Hız sabit ve ışık toplama süresi boyunca ağırlık eşitse orta nokta ortalama açıyı temsil eder; ancak görüntünün içindeki her anı açıklayamaz. Seçilen referans zamanıyla birlikte pozlama süresini de koruyun.
Kamera zaman damgası pozlamanın başlangıcını işaretliyorsa, bu orta nokta yaklaşımı için bilinen sürenin yarısını ekleyin. Son pikselin alınışını işaretleyen bir zaman damgası için farklı ve doğrulanmış bir eşleme gerekir. Linux bu olayları açıkça ayırır. Diğer obtüratör modlarında, bu hesap uygulanmadan önce ilgili pozlama modeli doğrulanmalıdır. Kare zaman damgası kaynakları.
Bu örnekte eldeki en yeni açı, pozlama orta noktasının 0,54° ilerisindedir.
Sıfır Geçişinde Açı Geçmişini Koruyun
Ölçüm zamanına göre sıralanmış kısa bir açı geçmişi tutun. Her görüntü için pozlama referansını aynı saate dönüştürün; ardından bu zamanın hemen öncesindeki ve sonrasındaki geçerli örnekleri bulun. Yalnızca devreye alma kanıtlarının desteklediği örnek aralığında ve hareket rejiminde enterpolasyon yapın. Sonraki örnek henüz yoksa kayıt için tanınan süre içinde bekleyin veya eşleştirmeyi “kullanılamıyor” olarak işaretleyin. Ekstrapolasyon için ayrıca bir hata sınırı gerekir.
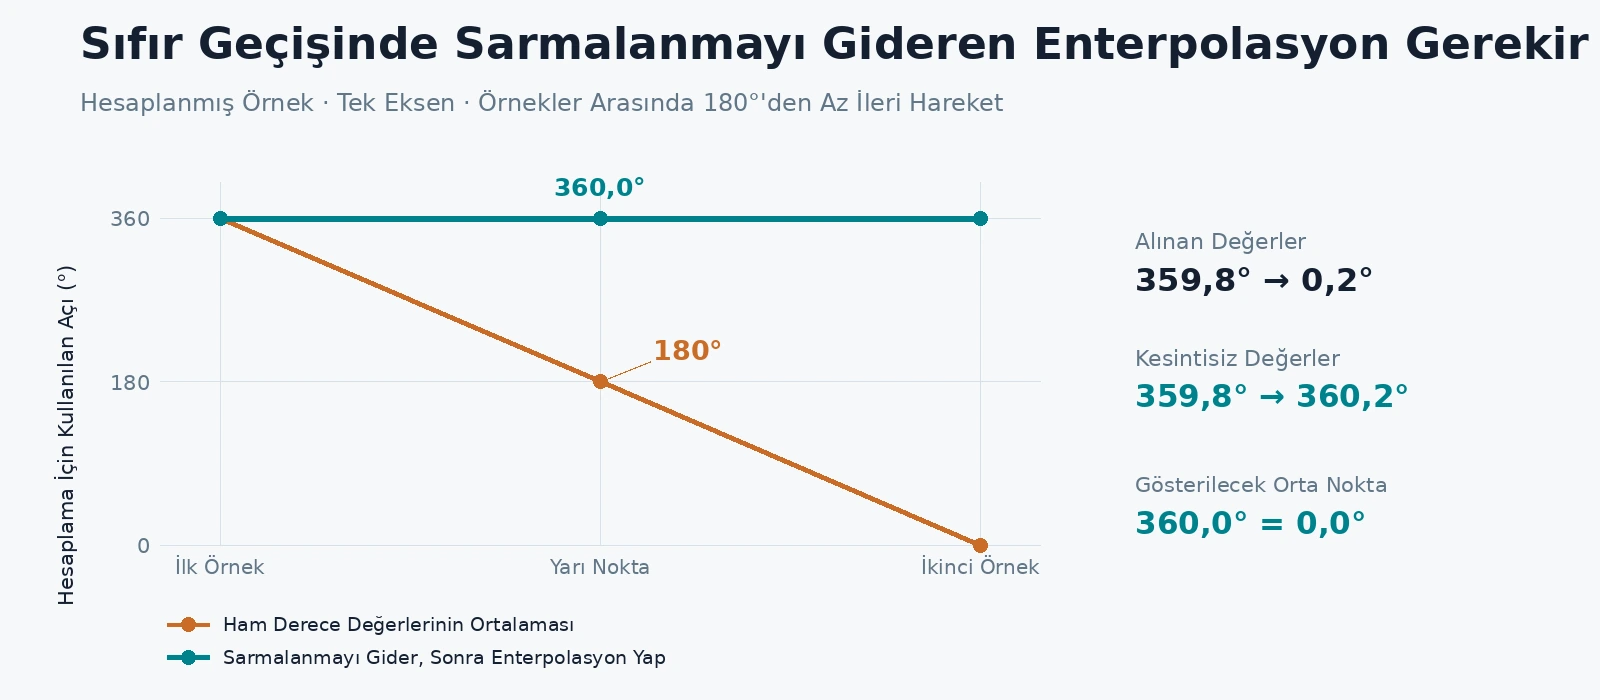
Enterpolasyondan önce açı sarmalanmasını çözün. Ardışık iki örnek 359,8° ve 0,2° olsun; hareketin küçük ve ileri yönde olduğu bilinsin. Ham değerlerin ortalaması 180° çıkar ve tam ters yönü gösterir. İkinci örneği 360,2° olarak ele alın: yarı noktadaki açı 360,0°, gösterim aralığına dönüştürülünce 0,0° olur. İçeride kesintisiz açı değerini koruyun; gösterim aralığını daha sonra uygulayın.
Bu seçimin kanıta dayanması gerekir. Hareket örnekler arasında yarım tura ulaşabiliyorsa en kısa yol belirsiz olabilir; yarım turu aştığında bir tam dönüş kaybedilebilir. Belgelenmiş bir tur sayacı ya da hareketi kesinleştiren başka bir kısıt kullanın; bu bilgiyi ortadan kaldıran örnek boşluklarını reddedin.
Referans kuralları da ayrıca belirtilmelidir. Birimi, sıfırı, pozitif yönü ve eksen referans çerçevesini yazın. Örneğin ROS kuralları, saat yönünün tersine artan yaw açısını saat yönünde artan pusula kerterizinden ayırır. Doğru zamanlama, açıklanmamış bir referans dönüşümünü düzeltemez. Open Robotics koordinat kuralları.
Denetim toleransını zamanlama gereksinimine dönüştürün. Örnek bir bütçede 30°/s hız için zamanlamaya 0,10° ayrılmışsa toplam zaman farkı yaklaşık 3,33 ms içinde kalmalıdır. Temkinli bir dağılım için hata sınırlarını tutarlı biçimde kullanın: kalan saat uyumsuzluğu için varsayılan ±2 ms sınırı en fazla 0,06° katkı yapar. Zaman damgası olayı ve enterpolasyon hata sınırlarını da ekleyin; açı bütçesinin kalanını kalibrasyon ve hizalamaya ayırın. Aynı toleransı iki kez kullanmayın.
Zaman eşleştirmesi, belirsiz olmayan bir açı yolu ve referans çerçevesi gerektirir.
Eşleştirmeyi Fiziksel Bir Tanıkla Doğrulayın
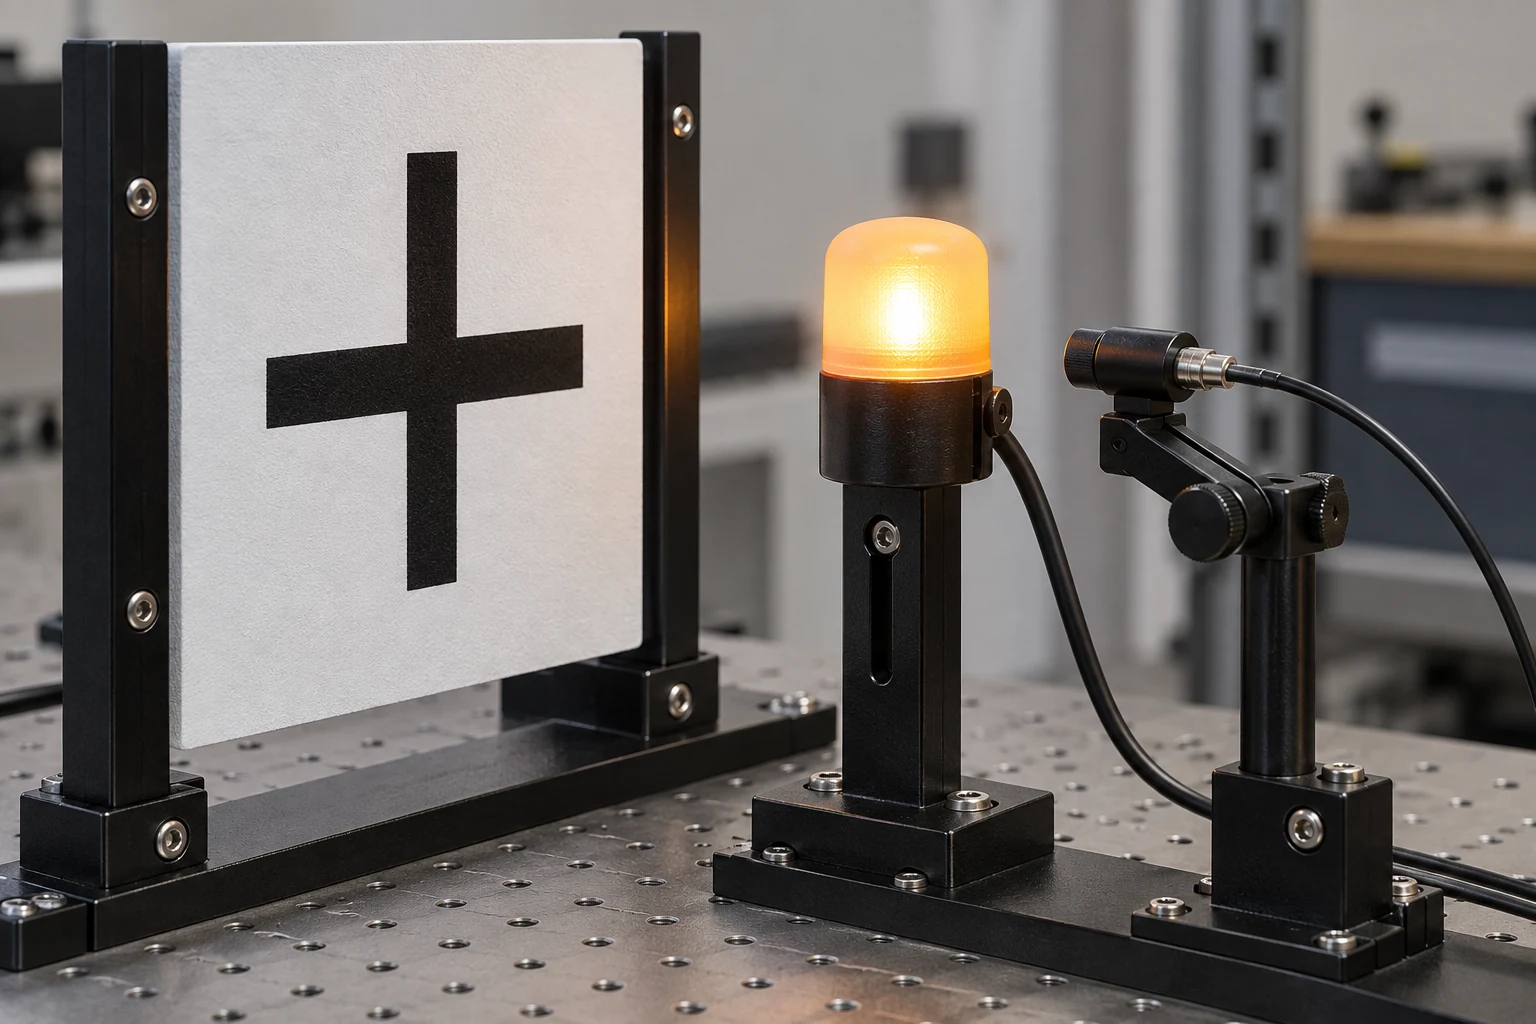
Kabul kaydını gözlenebilir bir olay ve sabit optik referans etrafında kurun. Son dışa aktarılan eşleştirmenin yeniden oluşturulabilmesi için ham görüntü ve açı kayıtlarını saklayın.
-
Statik referansı kurun. Kamerayı sabit bir artı hedefine yöneltin; görüntüdeki konumunu ve açıyı kaydedin. Ardından bunu birkaç sabit konumda tekrarlayın. Böylece hareketin işaret veya sıfır hatasını gizlemesi önlenir; eksen yönü ile referans dönüşümü ayrı ayrı kontrol edilir.
-
Pozlama zamanını bağımsız olarak kontrol edin. Hedefin yanına darbeli bir ışık yerleştirin ve elektriksel sürme sinyalini ortak zaman tabanına bağlı bir kayıt cihazında saklayın. Bir fotodiyot, ışığın gerçekten göründüğü anı kaydedebilir. Hem kameranın hem fotodiyodun algılayabildiği bir kaynak kullanın; dedektör ve kayıt cihazı gecikmesini hesaba katın. Optik darbe aralığını, tekrarlanan çakmalarda kaydedilmiş görüntünün pozlama aralığıyla karşılaştırın. Karenin ışık toplama aralığı, görünür bir çakmanın zamanını ne kadar kesin belirleyebileceğinizi sınırlar; ilk parlak kareyi tam bir an olarak kabul etmeyin.
-
Açı eşleştirmesinin tamamını sınayın. Hedefi iki yönde, kaydedilmiş hızlarla tarayın. Hedefin görüntüdeki konumunu zamanla hizalanmış açı geçmişiyle karşılaştırın. Geçişi yorumlamak için statik hizalama verilerini ve kalibre edilmiş kamera geometrisini kullanın. Yön değiştiğinde işaret değiştiren ve hızla büyüyen bir hata zamanlamayı; sabit bir fark ise hizalamayı düşündürür. Mekanik histerezis de yöne bağlı olabilir; bu nedenle bağımsız zamanlama tanığı gereklidir.
-
Veri sınırlarını zorlayın. Normal kayıt yükünde, açı akışının mutabık kalınmış bir kesintisinde, sıfır geçişinde ve cihaz yeniden başlatıldığında testi tekrarlayın. Eksik örnekleri, saat süreksizliklerini ve zaman damgası anlamındaki değişiklikleri kaydedin. Yeniden başlatmanın ardından uyumsuz geçmişi temizleyin; dışa aktarılan kayıtlarda oturum kimliğini koruyun.
Yapılandırılan eşleştirmeyi yalnızca mutabık kalınan hata dağılımına göre kabul edin. Saatler uyuşmuyorsa aralarındaki eşlemeyi düzeltin. Hareket sırasındaki örnek boşlukları çok büyükse bunları kısaltın veya çekimi doğrulanmış sabit dönemlerle sınırlayın. Örnekleme zamanı belirlenemiyorsa bu kısıtı açıkça bildirin ve bunun yerine sabit çekim yöntemini koşullarıyla tanımlayın.
Zamanlama tanığını, devreye alınan yazılımdan bağımsız tutun.
Makalenin Tamamını PDF Olarak İndir İlgili İçerikler: Hassas Harita İşareti Yanlış Referansı Paylaşabilir · Tekrarlanabilir Bir Pozisyoner Neden Yine de Yanlış Yöne Bakabilir?