HIL Testini Geçen Denetleyici: Model Bir Arızayı Gizlemiş Olabilir mi?
Gerçek denetleyici, gerçek eksen sıkışıp kalırken benzetilen tüm hareketleri geçebilir. Küçük bir tork örneği; sürtünme, aktarım boşluğu ve sensör arızalarının neden farklı test ve kanıtlar gerektirdiğini gösterir.
Yazıyı PDF Olarak İndirPDF · 547 KB
Denetleyici gerçek. dünyası fazla kusursuz olabilir.
Bir konumlandırma ekseni küçük bir düzeltme yapıyor, duruyor ve ardından ters yöne dönüyor. Simülatörde hareket akıcı. Montajı tamamlanmış mekanizmada ise önce hiçbir şey olmuyor, sonra eksen sıçrıyor. İki testte de denetleyici kartı, ürün yazılımı ve komut aynı olabilir. Eksik olan, modelin temas ve sürtünmeyi tanımlama biçimi olabilir.
Döngüde donanım simülasyon (HIL), gerçek denetleyici donanımını mekanizmanın üreteceği sinyalleri sağlayan bir simülasyonle birleştirir. Benzetilen mekanizmaya çoğu zaman kontrol edilen sistem modeli denir. Yararlı soru nettir: Bu birleşim, testin ortaya çıkarmayı amaçladığı davranışı yeniden üretebiliyor mu?
Sürtünme bunun neden önemli olduğunu gösterir. Viskoz sürtünme modeli harekete hızla orantılı direnç uygular; duruşta bu direnç sıfırdır. Statik sürtünme ise mil hareketsizken uygulanan torku dengeleyebilir. Hareket ancak bu denge korunamadığında başlar. Hareket başladıktan sonra direnç torku değişebilir; çok küçük düzeltmeler yapan bir denetleyici için zor bir geçiş oluşur.
Sürtünme ve boşluk içeren servo sistemleri üzerine araştırmalar bu doğrusal olmayan etkileri açıkça ele alır. Burada “doğrusal olmayan”, komutu iki katına çıkarmanın tepkiyi mutlaka iki katına çıkarmadığı anlamına gelir. Olağan sürekli harekete göre ayarlanan bir model, duruştan harekete geçişi kaçırabilir.
Bir yazılım testinin geçilmesi ile güvenilir bir mekanizma modeli iki ayrı başarıdır. NASA’nın model standardı, simülasyonin tasarımını doğru uyguladığının kontrolü ile sonuçların temsil ettiği sistemle karşılaştırılmasını birbirinden ayırır. Daha hızlı donanım ve daha çok tekrar, eksik bırakılan fiziksel etkiyi gidermez.
Gerçek bir denetleyici, gerçekçi olmayacak kadar kolay bir mekanizmaya karşı yapılan testi geçebilir.
Eksen neden sıkışıp kalır?
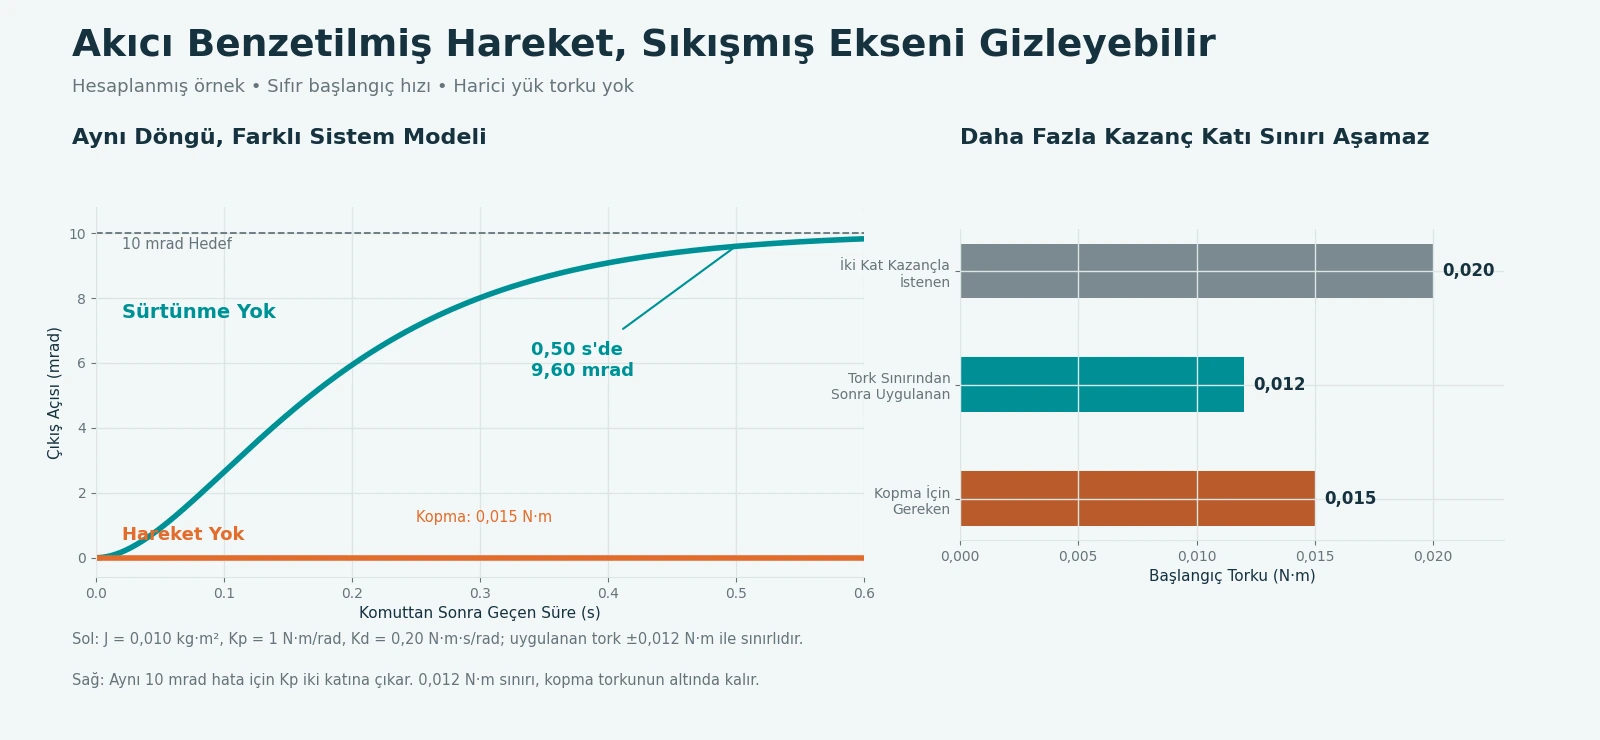
Duruştan başlayan ve harici yük torku bulunmayan, hesaplanmış bir döner eksen örneğini ele alalım. Eylemsizlik J = 0,010 kg·m² ve istenen açı r = 0,010 rad, yani 10 mrad olsun. Bir miliradyan, radyanın binde biridir.
Basit bir oransal ve sönümlemeli denetleyici kullanalım:
τistek = Kp(r − θ) − Kdω
Burada θ açı, ω açısal hız, Kp = 1 N·m/rad ve Kd = 0,20 N·m·s/rad’dır. Tahrik, uygulanan torku ±0,012 N·m ile sınırlar. Bu sınırlama doyumdur: Daha fazlasını istemek, daha fazla çıktı üretmez.
Sürtünme hesaba katılmadığında ivme Jθ̈ = τ bağıntısını izler. Bu seçimlerle t saniye cinsinden olmak üzere düzgün tepki θ = r[1 − (1 + 10t)e⁻¹⁰ᵗ] olur. 0,50 s’de hesaplanan açı 9,60 mrad’dır. Tepe tork büyüklüğü 0,010 N·m olduğu için bu hareket sınıra hiç ulaşmaz.
Şimdi 0,015 N·m kopma torkuna sahip katı bir statik sürtünme kuralı ekleyelim. Başlangıçtaki 0,010 N·m istek sürtünmeyle dengelenir. Mil sıfırda kalır ve 10 mrad hatanın tamamı sürer.
Kp’yi iki katına çıkaralım. Başlangıç isteği 0,020 N·m olur; ancak tahrik hâlâ yalnızca 0,012 N·m uygular. Bu değer kopma torkunun altındadır. Bu varsayımlar altında kazancı artırmak ekseni harekete geçiremez.
İntegral etki eklemek de mevcut olmayan torku oluşturamaz. Çıkış sınırda kalırken giderek büyüyen bir iç istek birikebilir. Koşullar değiştiğinde bu birikmiş istek toparlanmayı geciktirebilir; MIT’nin anti-windup notları mekanizmayı açıklar. Anti-windup bu birikimi sınırlar, ancak aktüatör kapasitesini artırmaz.
Seçilen değerler tek bir arıza mekanizmasını yalıtır. Belirli bir Inventra S³ eksenini tanımlamaz; elektrik dinamiğini, esnek parçaları ve sayısal örneklemeyi kapsamaz.
Uygulanan tork kopma torkunun altında kalıyorsa, kopma değerini aşan tork isteği işe yaramaz.
Yön değişimi, uzun taramada kaçan ayrıntıyı gösterir
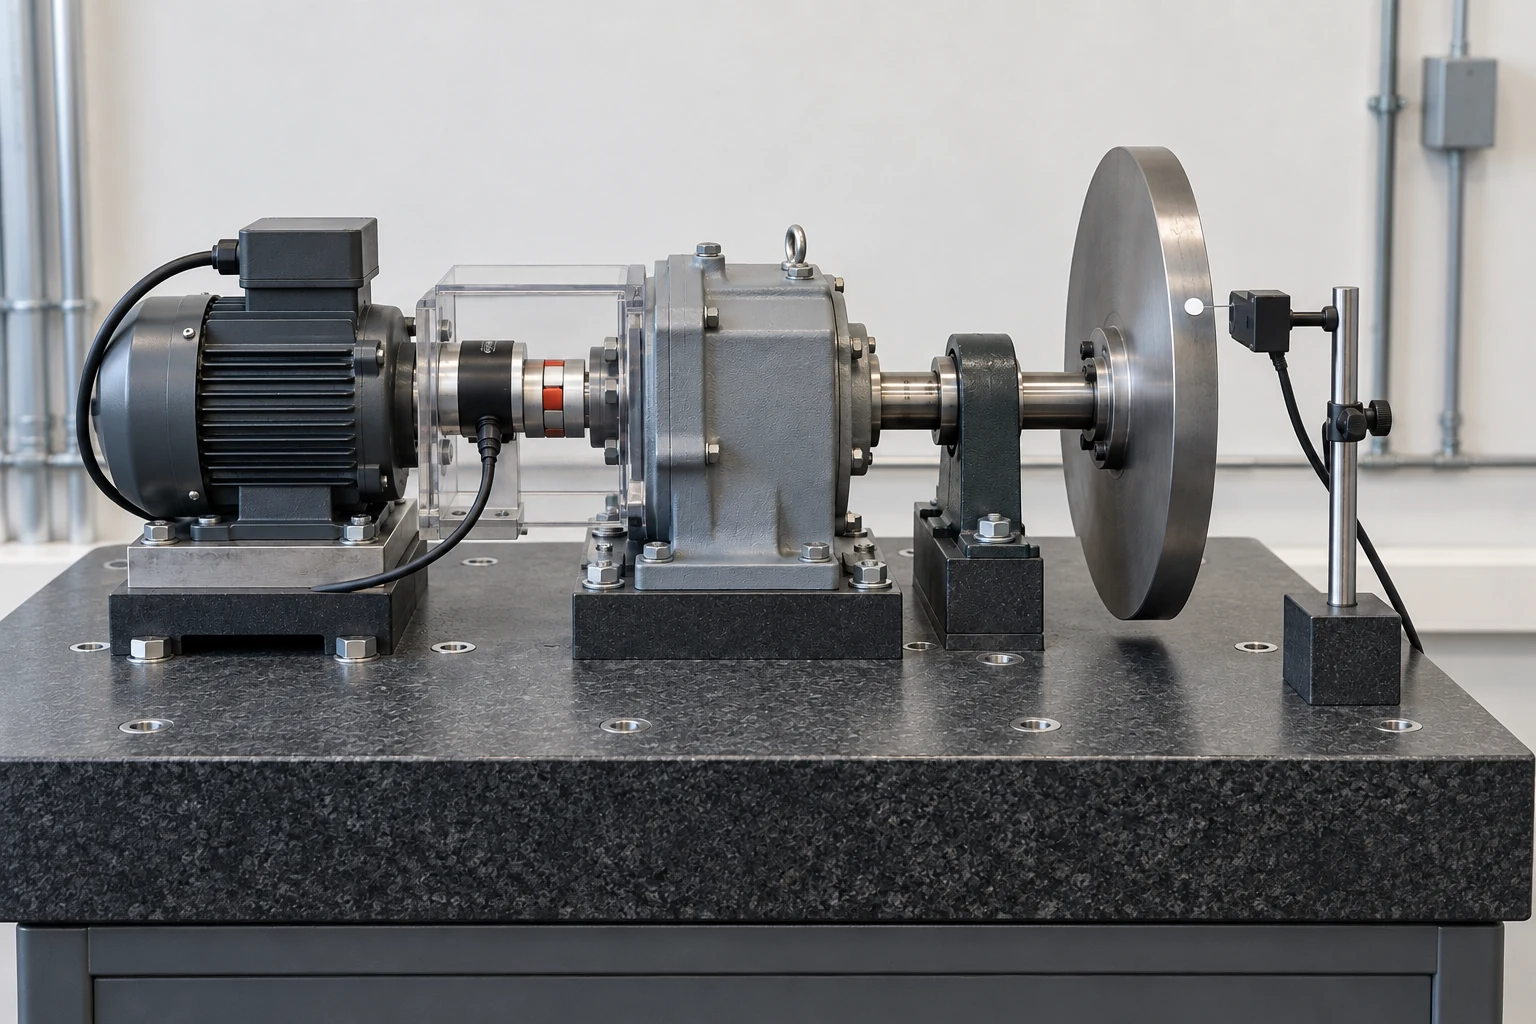
Dişli boşluğu başka tür bir bekleme oluşturur. Yön değiştiğinde, eşleşen parçalar arasındaki boşluk torkun karşı temas yüzeyinden yüke ulaşmasından önce geçilmelidir. Bu aralıkta motor hareket ederken çıkış sabit kalabilir. MIT’nin boşluklu motor servo örneği, motor ile yükü ayrı modeller ve boşluk bandı içinde aktarılan temas torku bulunmadığını gösterir.
Çıkışa indirgenmiş tam boşluk 0,8 mrad olsun. Eşdeğer motor açısı bu boşluğu 4 mrad/s hızla geçerken çıkış sabit tutulursa, aralığın aşılması 0,20 s sürer. Bu bir geometri hesabıdır; öngörülen sistem gecikmesi değildir. Gerçek yön değişiminde ne olacağını temas rijitliği, yükleme ve ivme belirler. Yalnızca motordaki bir sensör, bu aralık boyunca çıkış hareketini belirleyemez.
Bu nedenle yararlı karşılaştırma, çıkış hareketinin bağımsız gözlemini de içerir. Yavaş bir ileri yaklaşma, kısa bir duraklama ve küçük bir ters yön komutu uygulayın. Ölçülebiliyorsa motor konumunu, çıkış konumunu ve uygulanan akımı veya torku kaydedin. Faydalı yükü, yönelimi ve sıcaklığı bilinen değerlerde tutun. Tek yöndeki büyük bir tarama iyi bir alternatif değildir; tarama boyunca aynı dişli yüzleri temasta kalabilir.
Bazı hareketleri model parametrelerini kestirmek için kullanın; başka hareketleri ise öngörüleri kontrol etmek üzere ayırın. Örneğin sürtünmeyi tekrarlanan yavaş kalkışlardan kestirin, ardından modeli yeniden ayarlamadan denenmemiş küçük bir yön değişimini öngörün. Yalnızca grafiğin genel görünümünü değil, çıkış hareketinin başlangıcını ve kalan konum hatasını karşılaştırın.
Motor önce hareket ediyorsa boşluğu ve esnekliği inceleyin. Tork artarken ikisi de sabit kalıyorsa kopma torkunu ve tahrik sınırını inceleyin. Bunlar tek bir kayıttan çıkarılan teşhisler değil, sınanacak varsayımlardır. Belirsiz parametreleri savunulabilir ölçüm aralıklarında değiştirin; yalnızca nominal değerleri değiştirmek önemli koşulu gizleyebilir.
Modelde aktarım boşluğu varsa çıkışı bağımsız olarak ölçün.
Mekanizma modelini değiştirin; geri beslemeyi ayrı bozun
Sürtünme taraması, denetleyicinin makul bir mekanizmayı tolere edip etmediğini sorgular. Sabitlenmiş geri besleme testi ise kanıt yanlış hâle geldiğinde denetleyicinin ne yaptığını sorgular. Bir arızanın nedenini izleyebilmek için başlangıçta bu soruları ayrı tutun.
Döngüde donanım simülasyonde (HIL), bildirilen konumu sabit tutarken kontrol edilen sistem modelinin gerçek konumunu hesaplamayı sürdürün. Diğer arayüz davranışlarını normal bırakın. Denetleyici böylece güncelliğini yitirmiş bir değer taşıyan, görünürde sağlıklı iletişim alabilir. Bu durum kabloyu çıkarmaktan farklıdır. NASA’nın yazılım arızası bülteni, sensörlerin döngüde donanım simülasyon (HIL) yoluyla sınanmasının yanında hatalı davranışın ve beklenmedik sensör girdisinin de sınanmasını vurgular.
Benzetilen gerçek açıyı, iletilen geri beslemeyi, istenen torku, uygulanan torku ve denetleyici arıza durumunu birlikte kaydedin. Sabit bildirilen açı tek başına bir arızayı kanıtlayamaz; mil gerçekten sabit olabilir. Tespit için sistemin tanımlanmış makullük kontrolleri veya bağımsız kanıt gerekir. Beklenen tepkiyi tasarım gereksinimlerinden belirleyin: Hangi koşul arızayı tetikler, sonrasında hangi çıktıya izin verilir ve sistem nasıl toparlanır?
Simülatör de kontrol edilmelidir. Sistem modeli çözücüsünün tümleştirme adımını çevrimdışı olarak küçültürken denetleyicinin örnekleme süresini sabit tutun. Öngörülen hareket başlangıcı veya yön değişimi belirgin biçimde değişiyorsa sonucu kabul etmeden önce sayısal hatayı araştırın. Ardından seçilen gerçek zamanlı uygulamanın hesaplamalarını tamamladığını ve geri beslemeyi zamanında ilettiğini doğrulayın. Çalışan simülatör süre sınırlarını kaçırıyorsa, doğru bir çevrimdışı model yeterli değildir.
Sıfır hıza yakın sürtünme denklemini de inceleyin. Düzgün bir sürtünme yaklaşımı sayısal açıdan kullanışlı olabilir; ancak katı statik sürtünmenin hareket öngörmediği yerde, ayrı bir yapışma kuralı bulunmuyorsa yavaş sürünmeye izin verebilir. Uygunluğu, test edilen soruya bağlıdır.
Inventra S³, analiz yetenekleri arasında döngüde donanım simülasyon (HIL) ve mikroişlemci kontrol doğrulamasını sayar. Önerilen bir hareket testi için tek ve somut bir soru sorun: Bu modelin yakalamaya çalıştığımız arızayı ortaya çıkarabileceğini hangi ölçülmüş davranış gösteriyor?
Model belirsizliği, sensör arızaları ve simülatör hataları farklı kanıtlar gerektirir.
Makalenin Tamamını PDF Olarak İndir İlgili İçerikler: Ekran, Kameranın Yakaladığı Ayrıntıyı Gizlediğinde · Tekrarlanabilir Bir Yönlendirme Birimi Neden Yine de Yanlış Yöne Bakabilir?